太空雷射通訊光軸控制技術 ― 壓電致動器與FSM應用
僅1 µrad的角度誤差,就可能造成10公里外的雷射光束偏移約1公分。
隨著低軌衛星(LEO)通訊技術快速發展,太空雷射通訊逐漸成為新一代高速資料傳輸的重要技術。然而,雷射光束具有高度指向性,即使是極微小的角度偏差,也可能影響遠距離通訊的穩定性。
因此,如何透過高精度光軸控制機構,即時補償振動、溫度變化及外部環境造成的光束偏移,已成為太空雷射通訊系統設計的重要課題。
CONTENTS 文章大綱
近年來,隨著低軌通訊衛星(Low Earth Orbit, LEO)規模持續擴大,太空中所處理的資料量也快速增加。
傳統無線電通訊(Radio Frequency, RF)逐漸面臨頻寬及傳輸容量的限制,而太空雷射通訊(Space Laser Communication)具備高速、大容量傳輸的優勢,同時有利於通訊設備的小型化與降低功耗。
透過雷射光束直接建立衛星間的通訊鏈路,可提升更高效率的通訊網路,因此被視為下一代衛星通訊的重要技術之一。
在雷射光通訊中,必須將雷射光精準指向遠距離的通訊對象。相較於RF通訊的電波,雷射光具有更高的指向性,且光束發散角相對較小,因此需要高精度控制發射端與接收端的對準。
隨著通訊距離增加,即使只有極小的角度誤差,經過10 km的距離後,也可能造成明顯的光束偏移。只要光束產生些微偏移,就可能使接收光量大幅下降,進而導致通訊速度降低,甚至造成通訊中斷。為維持穩定的通訊品質,高精度的光軸控制技術至關重要。
以下以 10 公里傳輸距離為例:
| 角度誤差 | 偏移量 | 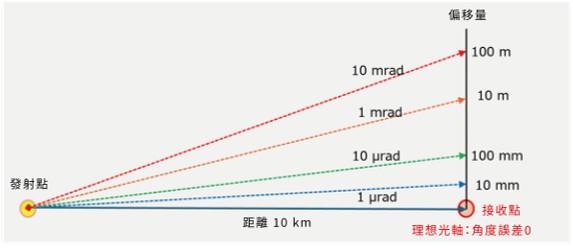 |
| 10 mrad (0.57度) | 100 m | |
| 1 mrad (0.057度) | 10 m | |
| 10 µrad (0.00057度) | 100 mm | |
| 1 µrad (0.000057度) | 10 mm |
實際運作環境中還可能受到以下因素影響:「機械振動」、「環境變化」、「大氣擾動」等因素,而產生細微的偏移。
因此,需要透過高速、高精度修正微小角度偏差的光軸控制機構 — FSM(Fast Steering Mirror,高速轉向反射鏡),以維持光束對準精度及通訊品質。
 |
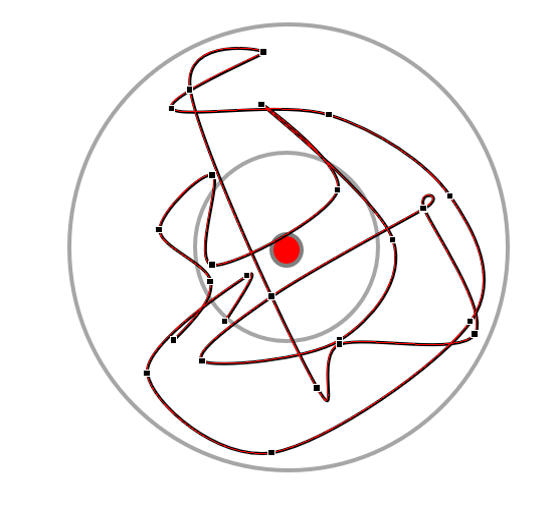 大氣擾動
|
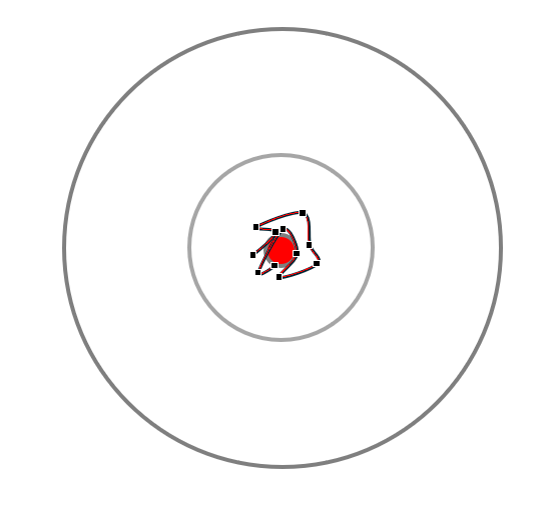 擾動補償
|
在太空雷射通訊應用中,光軸控制機構必須具備「高速響應」、「高解析度」和「穩定的重複定位」,才能確保雷射光束精準對準目標,維持通訊品質。
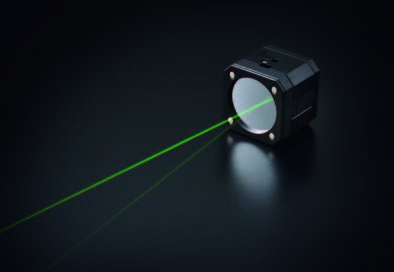
尤其在長距離且需要高解析度控制的應用中,採用「壓電致動器(Piezo Actuator/壓電元件)」的FSM控制機構相當適合。
主要特點包括:
- 高速響應:控制頻寬可達數百Hz至數kHz等級,適合快速修正光軸偏移。
- 高解析度: 可實現奈米弧度至微弧度等級的精細角度控制。
- 無摩擦、無背隙:採用彈性鉸鏈機構,無摩擦與背隙問題。
- 小型輕量化:有助於整合至空間受限、對重量敏感的光學系統。
在實現高速、高精度的微小定位控制方面,壓電致動器具有明顯優勢;然而,若應用需要較大的移動行程或角度調整範圍,則較適合採用馬達驅動。
- 壓電驅動:高速響應、高解析度、微小角度及精密定位控制
- 馬達驅動:大範圍移動、較大角度調整
此外,雖然壓電平台具備高速響應與高解析度的優勢,但也會受到所搭載反射鏡的重量與慣性影響。若要實現高速且穩定的光軸控制,除了致動器本身的性能外,也需要依據需求規格,將反射鏡的輕量化與小型化納入設計考量。
- 設備內部空間有限,標準品無法直接安裝。
- 現有產品無法符合所需的反射鏡尺寸或有效孔徑。
- 響應速度或角度調整範圍不足。
- 高速驅動時,擔心發熱影響系統穩定性。
- 標準產品無法滿足特殊規格,需評估客製化設計。
|
|
THK PRECISION 具備超過 25 年的精密定位技術經驗,可從設備開發初期提供技術諮詢,並依實際應用需求討論標準品或客製化方案。
|
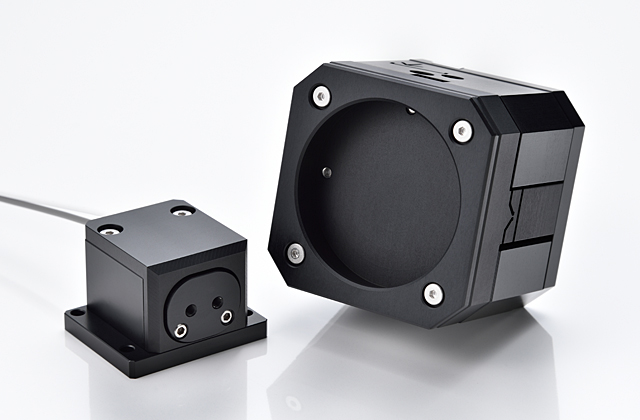
我們不以既有產品規格作為選型的唯一依據,而是從了解客戶的實際應用需求與技術限制開始,評估最合適的光軸控制方案。
建議先確認以下關鍵條件:
- 反射鏡尺寸與重量: 預計搭載的反射鏡的尺寸、重量等規格。
- 所需角度調整範圍: 光軸控制所需的偏轉角度及動作範圍。
- 動作頻率與響應速度: 系統所需的控制頻率、響應速度等動態性能要求。
透過上述條件的整理與評估,我們將進一步確認現有標準產品是否能滿足需求、是否需要客製化設計,以及技術上的可行性,提供您符合實際應用條件的解決方案。
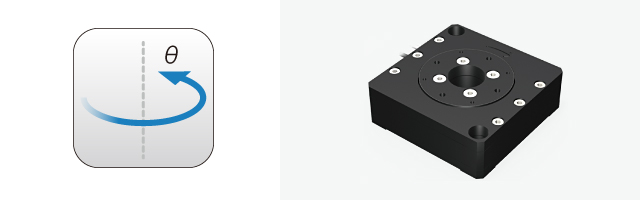
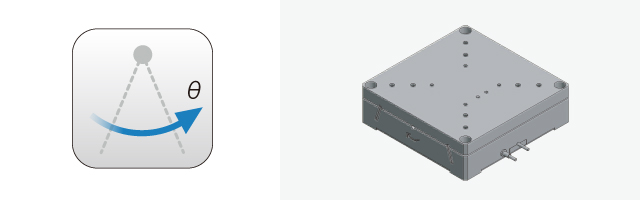
單軸回轉型 PT1C
|
|
PT1C60-800SL 型 最大偏轉角:800″(3.9 mrad) 解析度:0.05″(0.24 µrad) 共振周波數:640 Hz(無負載時) 內建位移感測器:電容式
|
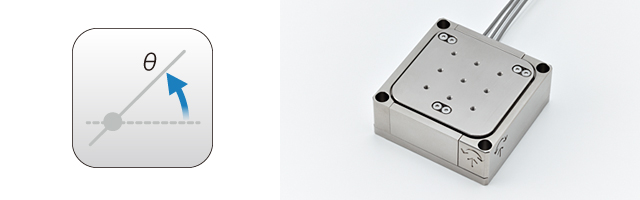
單軸傾角型 PT1G
|
|
PT1G100-300SL 型 最大偏轉角:300″(1.5 mrad) 解析度:0.02″(0.10 µrad) 共振周波數:260 Hz(無負載時) 內建位移感測器:電容式
|
雙軸傾角(+Z軸)型 PT3V
|
|
PT3V80F-400SL 型 最大傾斜角:±400″(±1.9 mrad) 升降(Z):100 µm 解析度:傾斜 0.02″(0.10 µrad)、升降(Z)2 nm 共振周波數:270 Hz(無負載時) 內建位移感測器:電容式
|
單軸/雙軸傾角型・光學反射鏡對準
|
|
PT2M60-240SL 型 最大偏轉角(θx、θy):240″(1.2 mrad) 解析度:0.05″(0.24 µrad) 解析度:傾斜 0.02″(0.10 µrad)、升降(Z)2 nm 共振周波數:760 Hz(無負載時) 內建位移感測器:電容式
|
壓電控制器
|
|
類比控制器
壓電控制器整合了控制電路、驅動器及位移感測器放大器,可直接連接壓電定位平台,進行閉迴路控制(Closed-loop Control)。 |
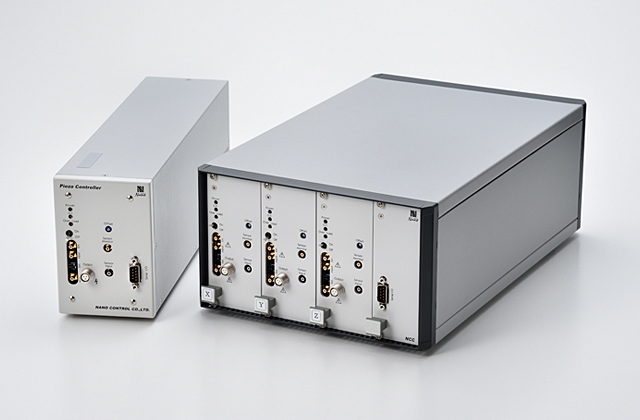
透過位移感測器即時回饋位置資訊,控制器能持續修正壓電元件因遲滯效應(Hysteresis)及蠕變現象(Creep)所產生的位移誤差,實現高精度且穩定的定位控制。
此外,在高速驅動或微小振動、擾動補償等應用中,系統通常更重視響應速度,因此也可關閉回授控制(Servo OFF)的方式,以滿足高速動態控制需求。
壓電驅動器
|
|
適用於開迴路控制(Open-loop Control),或控制器內建驅動器的輸出電流不足時,可搭配外接式驅動器,提供壓電定位平台所需的驅動能力。 |
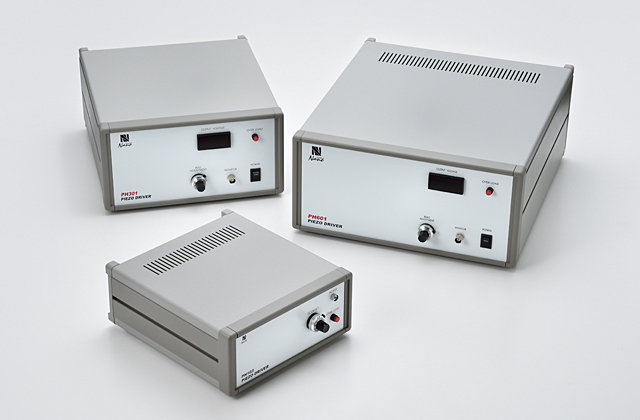
※ 壓電致動器在一般定位操作時,通常幾乎不需要電流;當系統需要更高的驅動頻率或響應速度時,可能需要搭配具備較高輸出電流能力的外接式壓電驅動器,以滿足高速動態控制需求。
|
|
當單軸所需的角度調整範圍約為±1°時,可選用壓電馬達驅動型旋轉定位滑台。
不過,由於其動作速度相對較慢,對於需要高速響應與即時光軸修正的太空雷射通訊應用,可能較不適合。
|
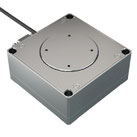
因此,若應用需求以高速、微小角度修正為主,建議優先評估壓電致動器驅動的快速反射鏡(FSM);若需要較大角度的精密調整,則可考慮壓電馬達驅動型旋轉定位平台。
Q1.目前尚未確定完整規格,可以先進行技術評估嗎?
A. 可以。即使設備仍處於概念設計階段,也能先針對所需性能、安裝空間及其他限制條件進行討論,評估技術可行性。
Q2. 只有 1 台的試作需求,也可以諮詢嗎?
A. 可以。THK PRECISION 具備單件客製化的相關經驗,可依實際規格與需求評估開發可行性。
Q3. 除了太空雷射通訊,還能應用於哪些領域?
A. 除了太空雷射通訊,我們也能針對其他精密控制應用進行技術討論,包括:
· 高精度定位與微小角度控制
· 反射鏡角度調整及光軸控制
· 高速掃描機構
· 光學系統精密對位與調整機構
延伸閱讀/相關產品
2026.10.20