
東方馬達
Oriental motor
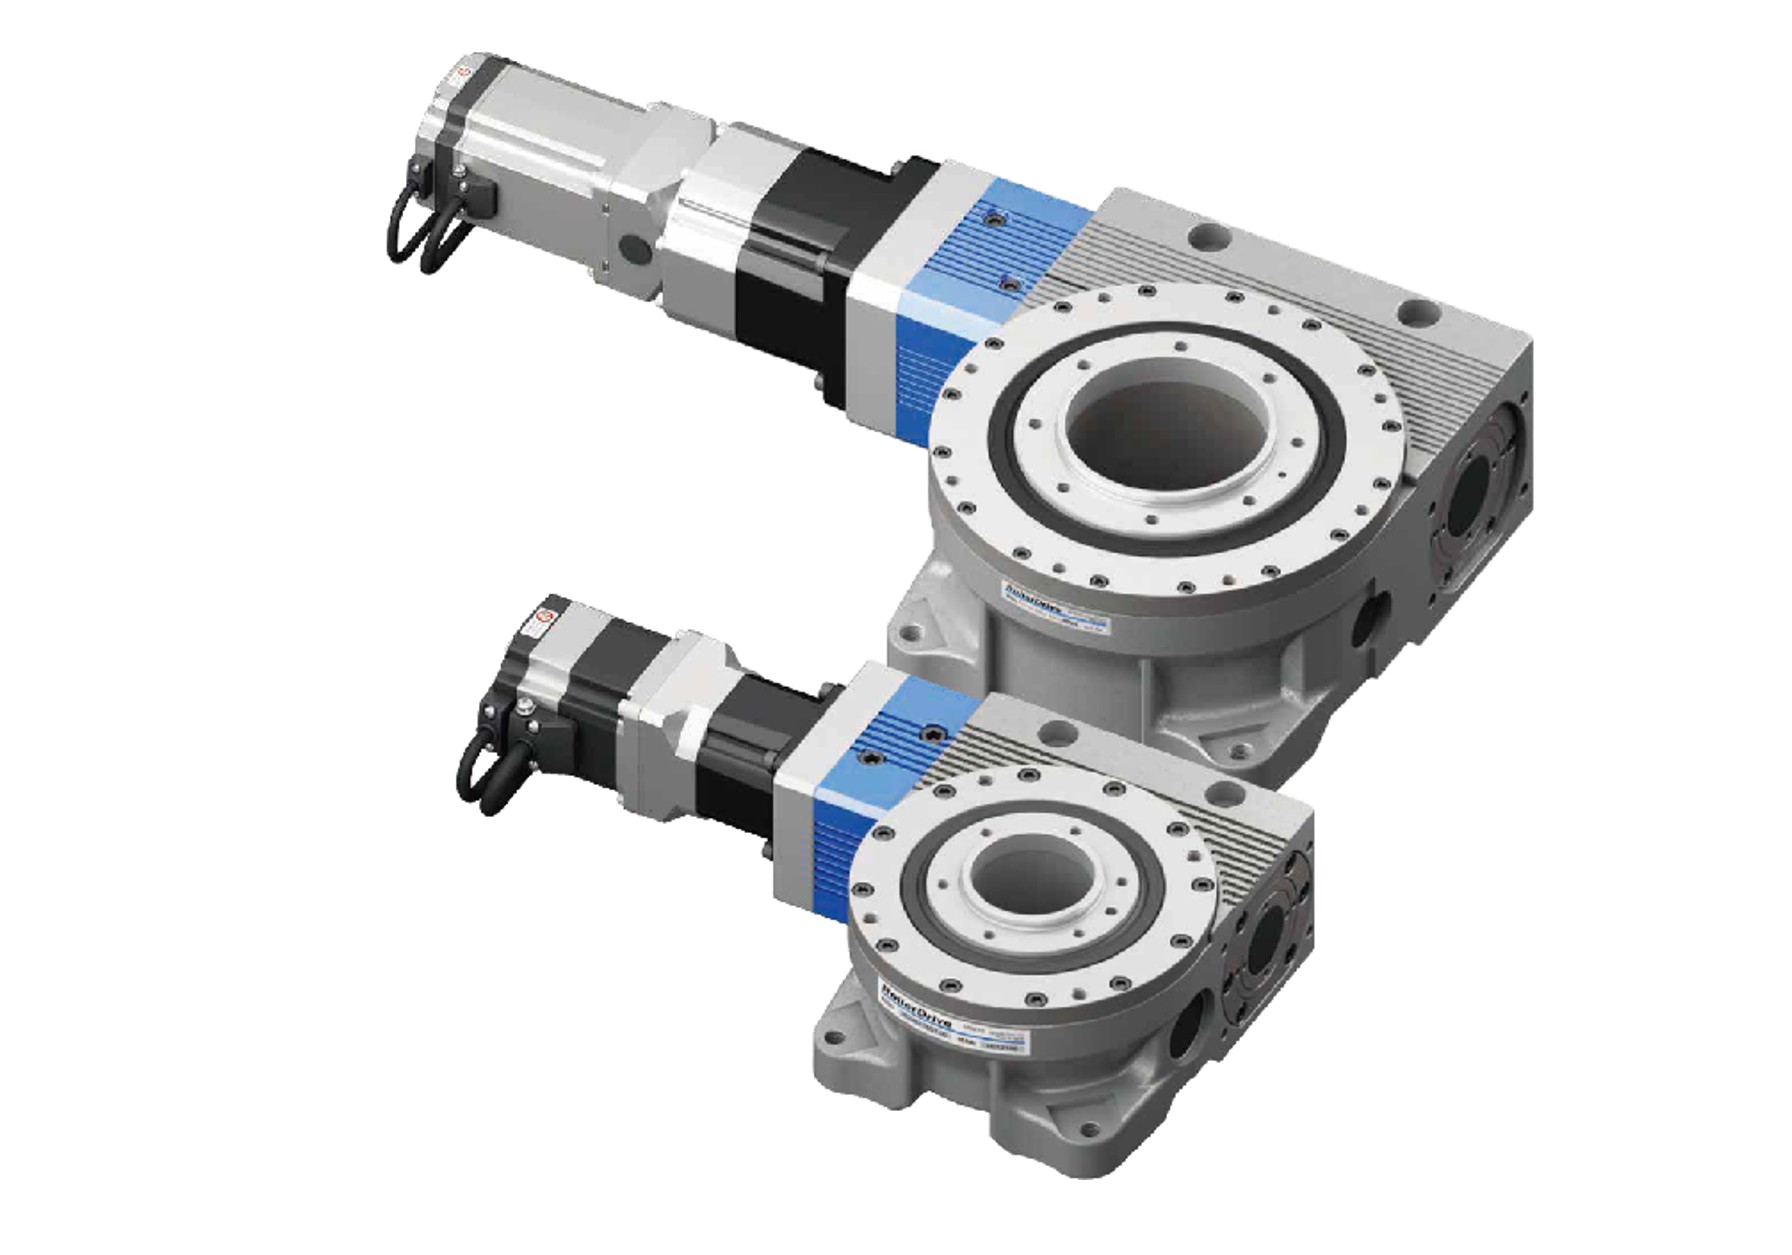
中空旋轉平台
RollerDrive RGV 系列
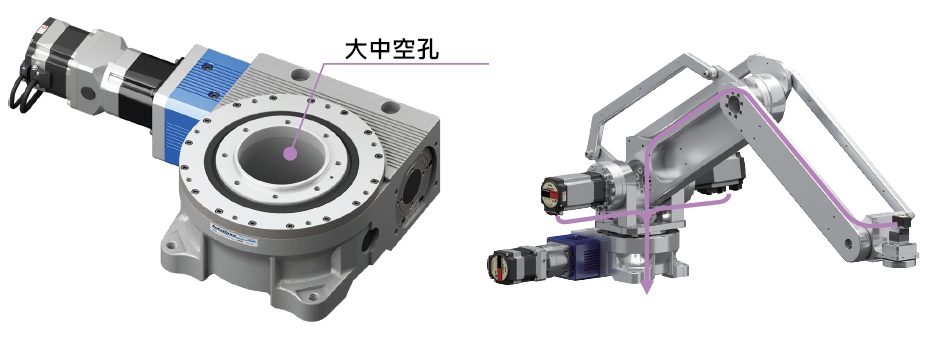
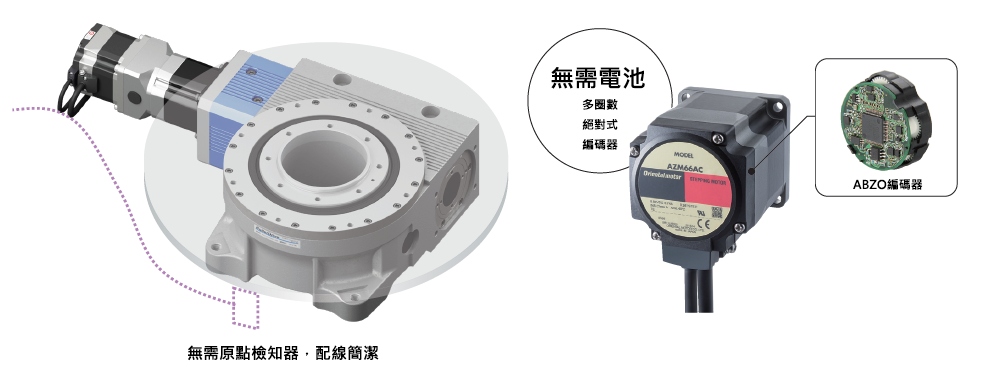
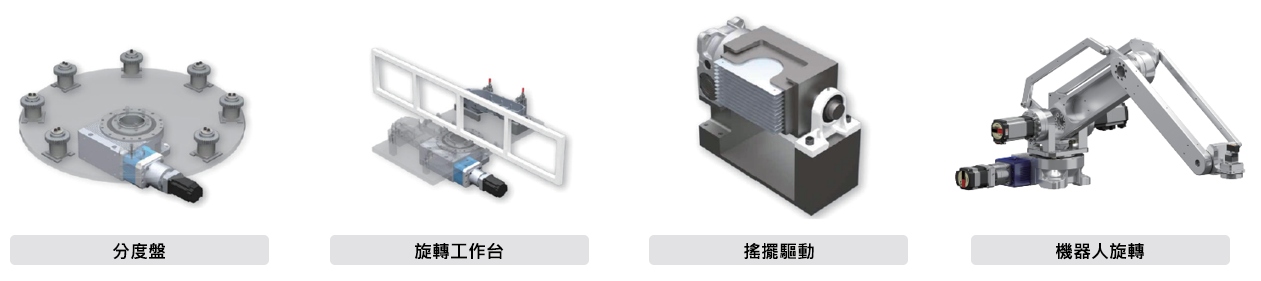
旋轉機構與馬達一體化的中空旋轉平台。
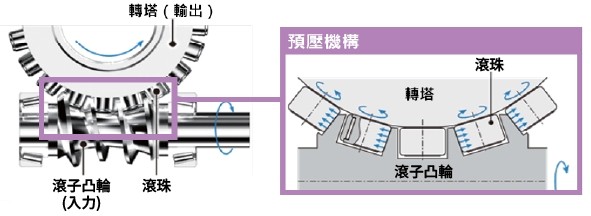
結合三共製作所的零背隙定位器、Harmonic Drive Systems的HPN系列減速機,兼具高性能與易用性。
 |
|
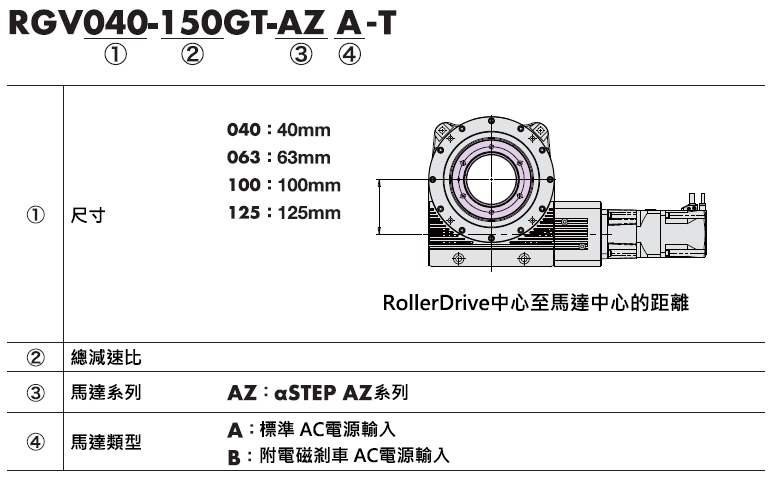
RollerDrive組合品名 (單出力軸) |
RGV040-150GT-AZA-T | RGV040-225GT-AZA-T | RGV040-300GT-AZA-T |
|
RollerDrive組合品名 (附電磁剎車) |
RGV040-150GT-AZB-T | RGV040-225GT-AZB-T | RGV040-300GT-AZB-T |
|
RollerDrive品名 |
RGV040-015GT-VN (減速比15) |
RGV040-015GT-VN (減速比15) |
RGV040-015GT-VN (減速比15) |
|
減速機品名 |
HPN-11A-10-J8ADHZ-XG1- OM(減速比10) |
HPN-11A-15-J8ADHZ-XF1- OM(減速比15) |
HPN-11A-20-J8ADHZ-XF1- OM(減速比20) |
|
馬達品名 |
AZM46A0C(單出力軸)、AZM46M0C(附電磁剎車) | ||
|
總減速比 |
150 | 225 | 300 |
|
轉子慣性慣量 (×10-4kg・m2) |
0.055 | 0.055 | 0.055 |
|
電磁剎車慣性慣量 (×10-4kg・m2) |
0.016 | 0.016 | 0.016 |
|
馬達軸換算齒輪慣性慣量 (×10-4kg・m2) |
0.004 | 0.002 | 0.001 |
|
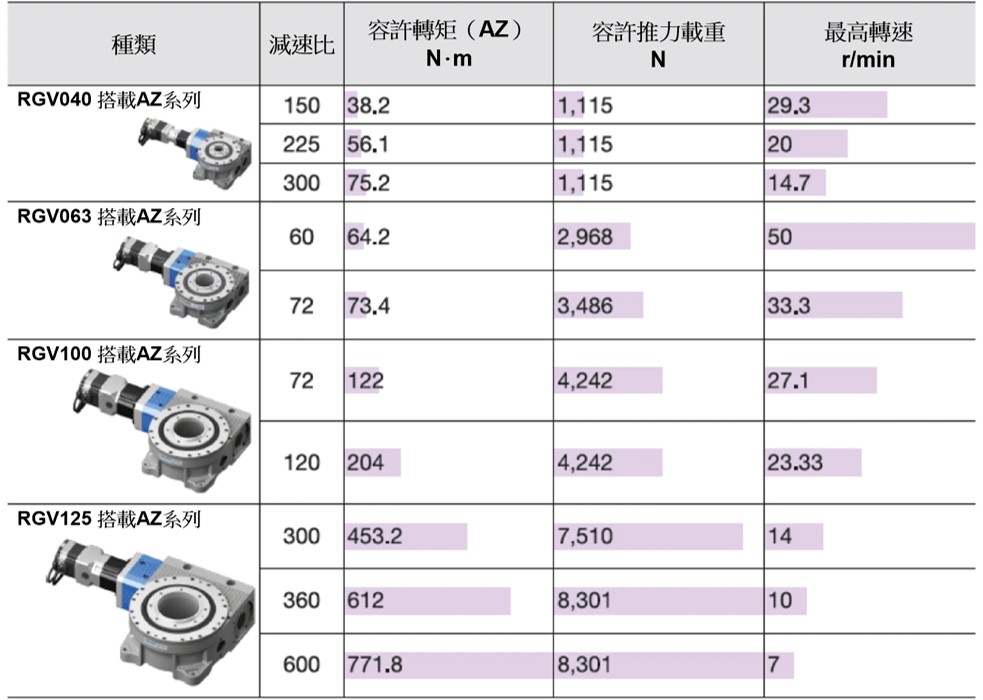
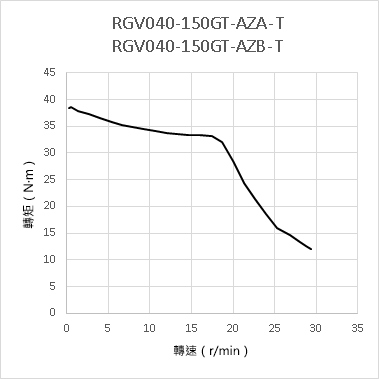
容許力矩(N・m) |
38.2 | 56.1 | 67 |
|
停止時保持轉矩 通電時 (N・m) |
19.1 | 28 | 37.6 |
|
停止時保持轉矩 電磁剎車 (N・m) |
19.1 | 28 | 37.6 |
|
最高轉速(r/min) |
29.3 | 20 | 14.7 |
|
反覆定位精度 ※1(arcsec以下) |
±10 | ||
|
背隙(arcmin) |
RollerDrive:0 HPN減速機:5 |
RollerDrive:0 HPN減速機:7 |
|
|
容許推力載重(N) |
±10 | ||
|
容許懸吊載重(N) |
±10 | ||
|
重量(kg)單出力軸/ 附電磁剎車 |
5.23/5.40 | 5.36/5.53 | 5.36/5.53 |
|
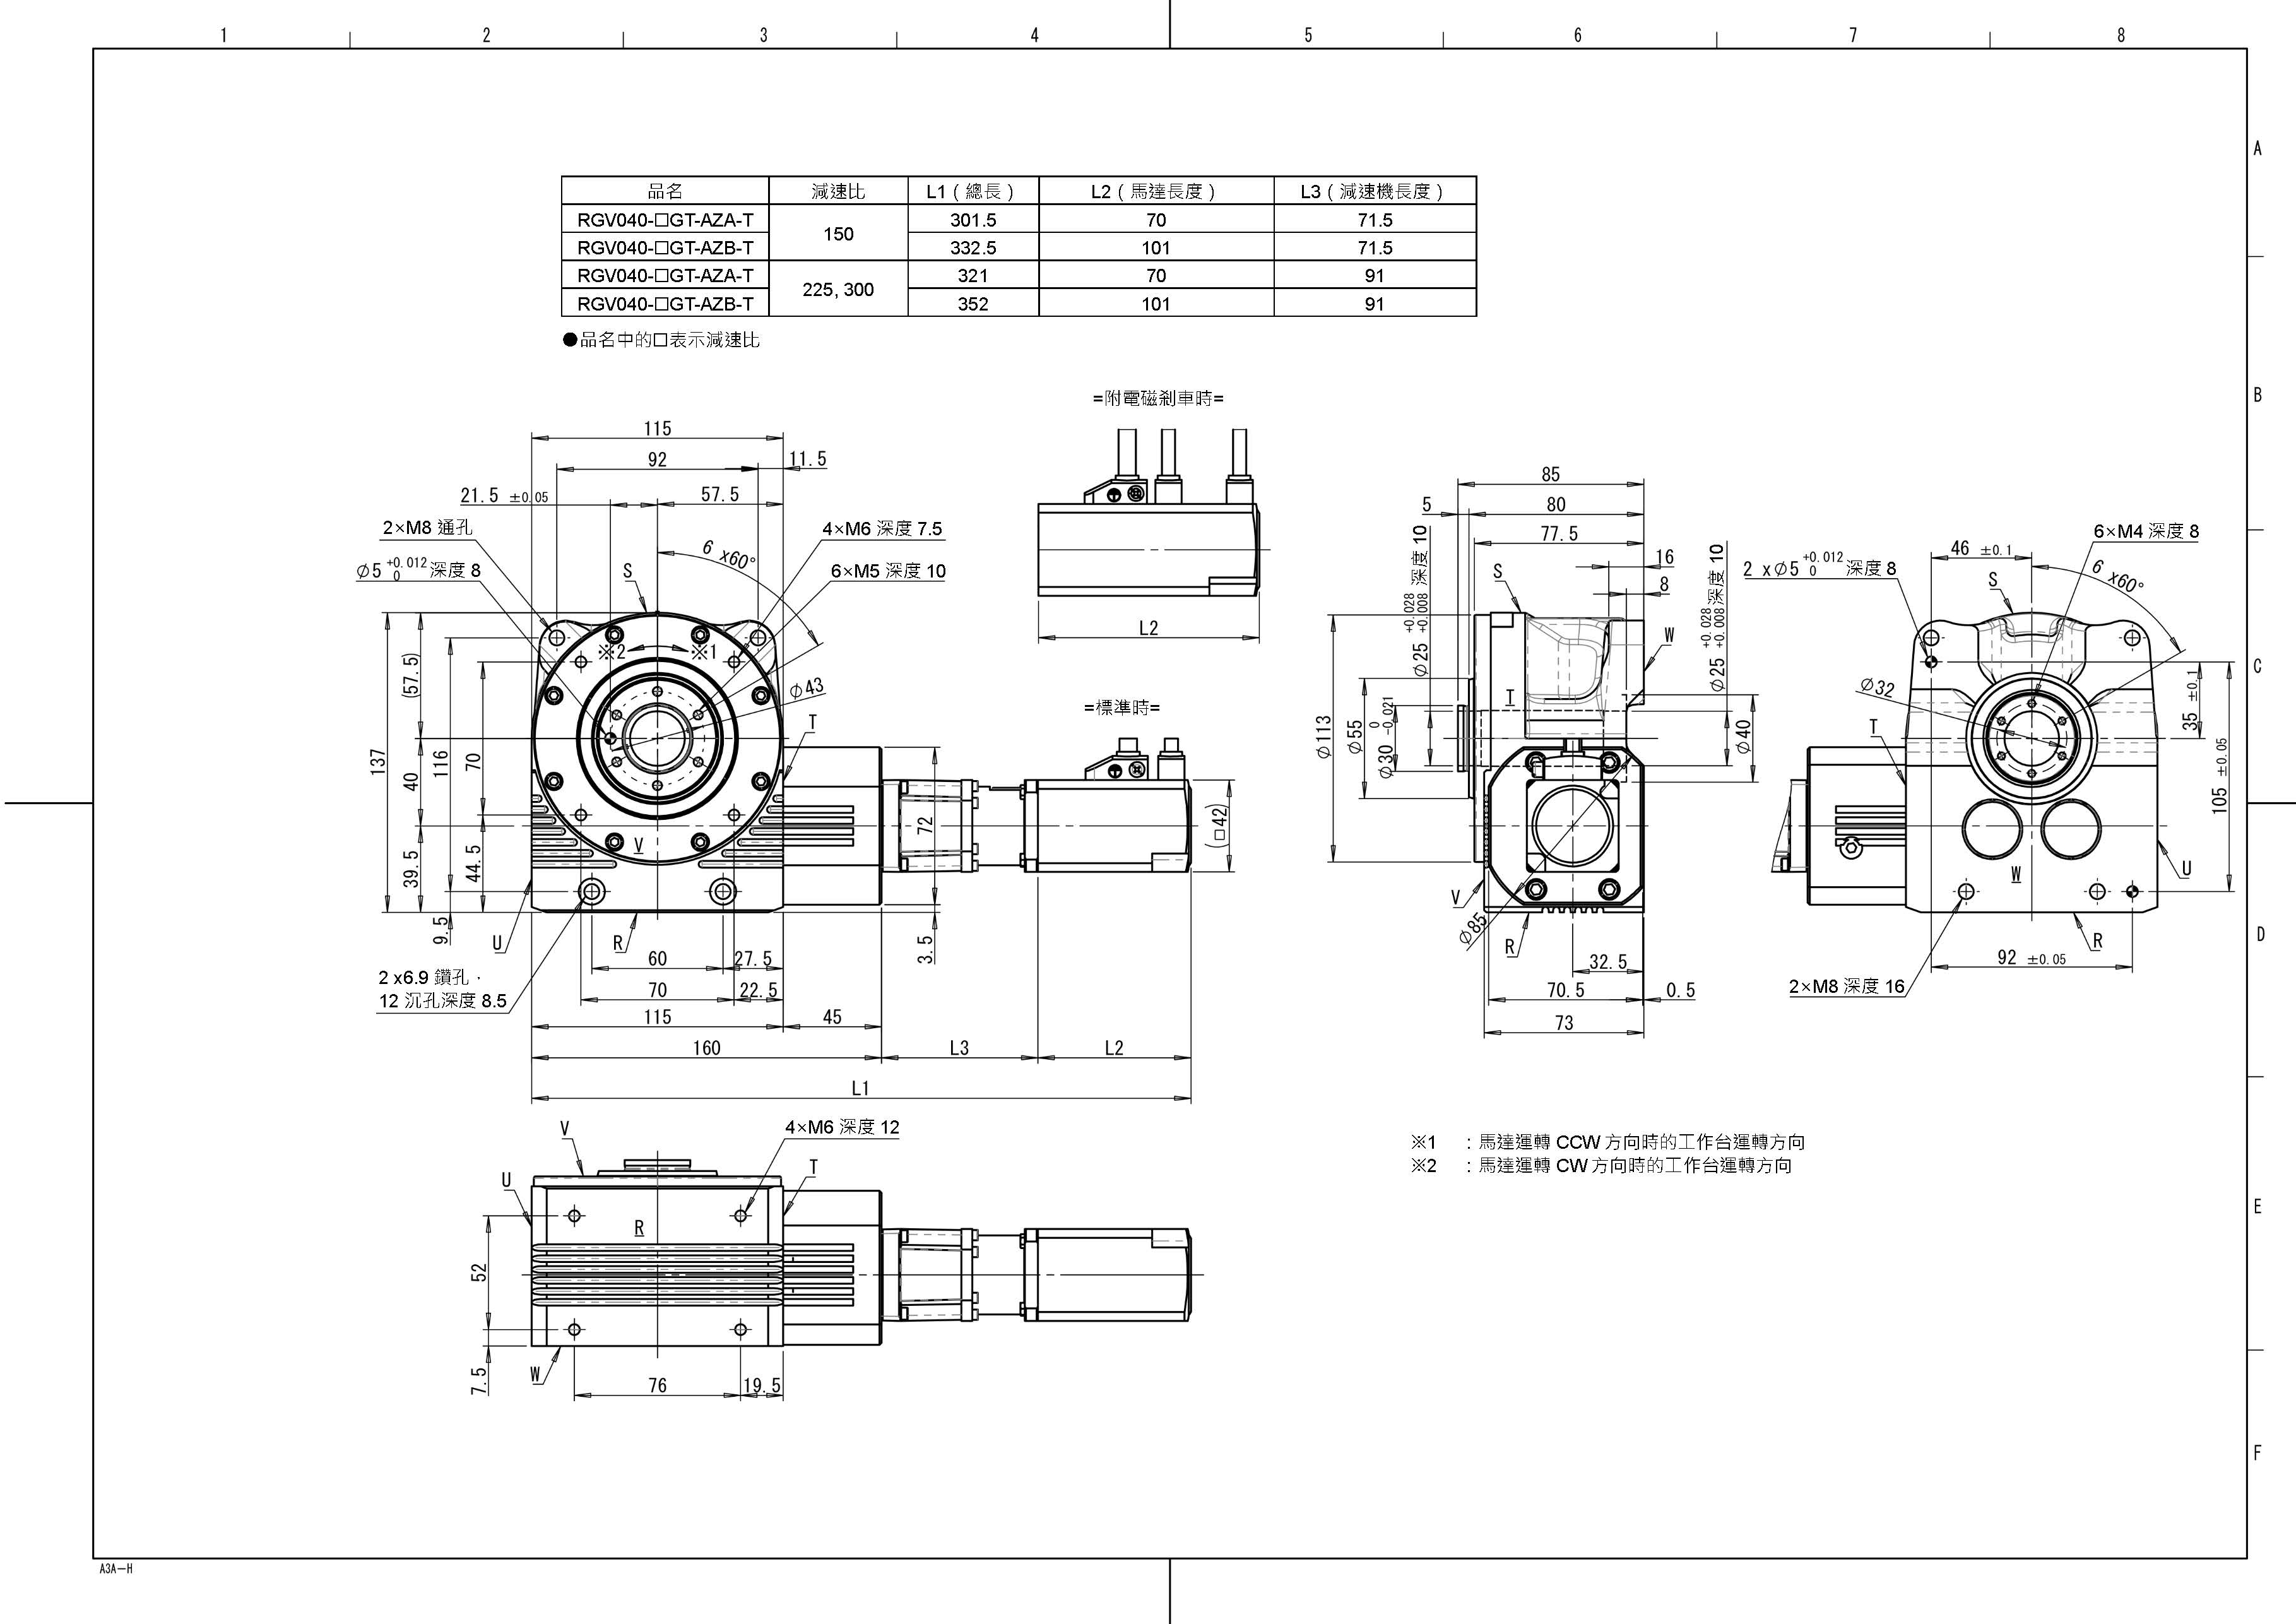
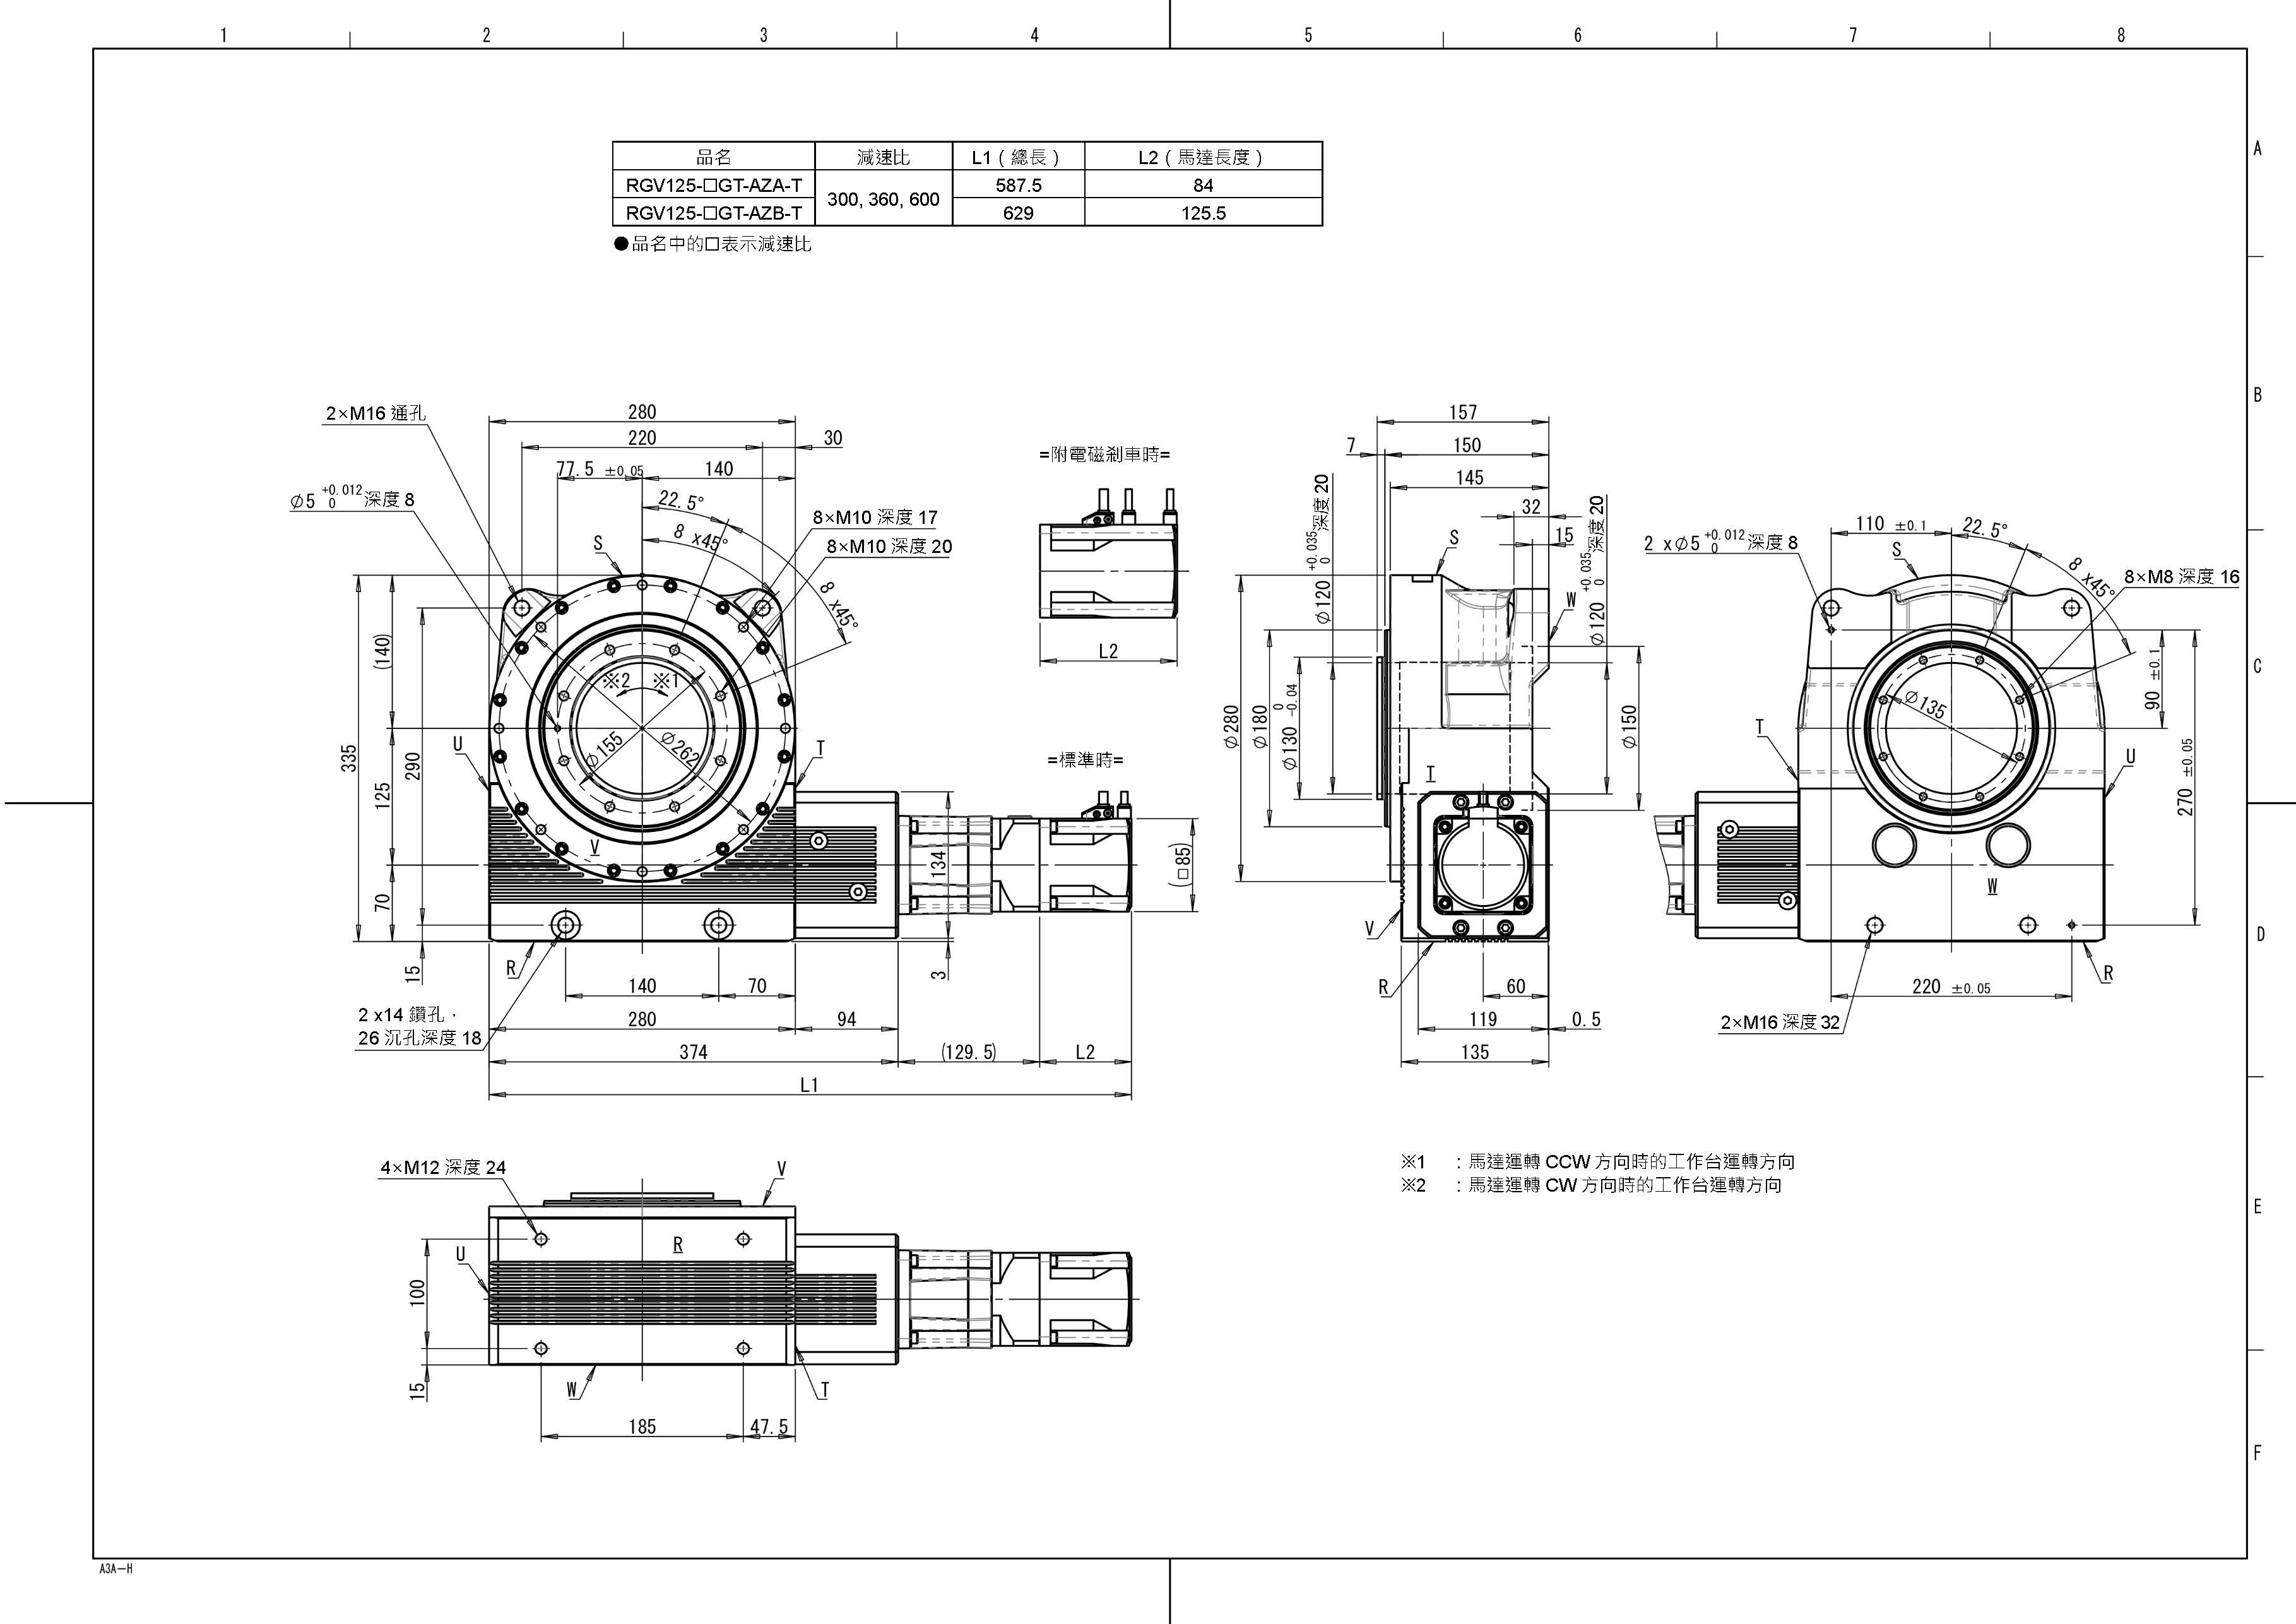
外形圖 |
單出力軸+附電磁剎車 | ||
|
2D CAD資料※2 |
單出力軸附電磁剎車 | 單出力軸附電磁剎車 | |
|
3D CAD資料※2 |
單出力軸附電磁剎車 | 單出力軸附電磁剎車 | |
 |
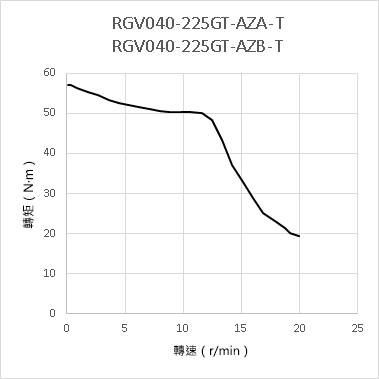 |
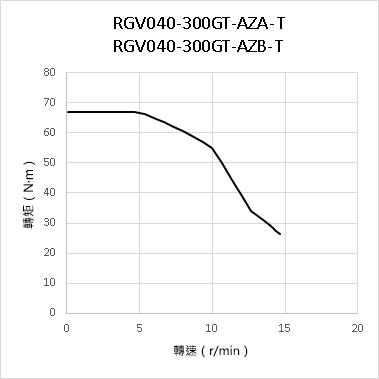 |
|
RollerDrive組合品名 (單出力軸) |
RGV063-060GT-AZA-T | RGV063-072GT-AZA-T |
|
RollerDrive組合品名 (附電磁剎車) |
RGV063-060GT-AZB-T | RGV063-072GT-AZB-T |
|
RollerDrive品名 |
RGV063-012GT-VN (減速比12) |
RGV063-024GT-VN (減速比24) |
|
減速機品名 |
HHPN-14A-05-J8AEA-YB1-OM (減速比5) |
HPN-14A-03-J8AEA-YB1-OM (減速比3) |
|
馬達品名 |
AZM66A0C(單出力軸)、AZM66M0C(附電磁剎車) | |
|
總減速比 |
60 | 72 |
|
轉子慣性慣量 (×10-4kg・m2) |
0.037 | 0.037 |
|
電磁剎車慣性慣 (×10-4kg・m2) |
0.016 | 0.016 |
|
馬達軸換算齒輪慣性慣量 (×10-4kg・m2) |
0.067 | 0.163 |
|
容許力矩(N・m) |
64.2 | 73.4 |
|
停止時保持轉矩 通電時 (N・m) |
32.1 | 37.7 |
|
停止時保持轉矩 電磁剎車 (N・m) |
32.1 | 37.7 |
|
最高轉速(r/min) |
50 | 33.3 |
|
反覆定位精度 ※1(arcsec以下) |
±7 | |
|
背隙(arcmin) |
RollerDrive:0HPN減速機:5 | |
|
容許推力載重(N) |
2,968 | 3,486 |
|
容許懸吊載重(N) |
2,642 | 3,082 |
|
容許慣量(N・m) |
160 | 176 |
|
重量(kg) 單出力軸/ 附電磁剎車 |
10.19/10.18 | 10.19/10.58 |
|
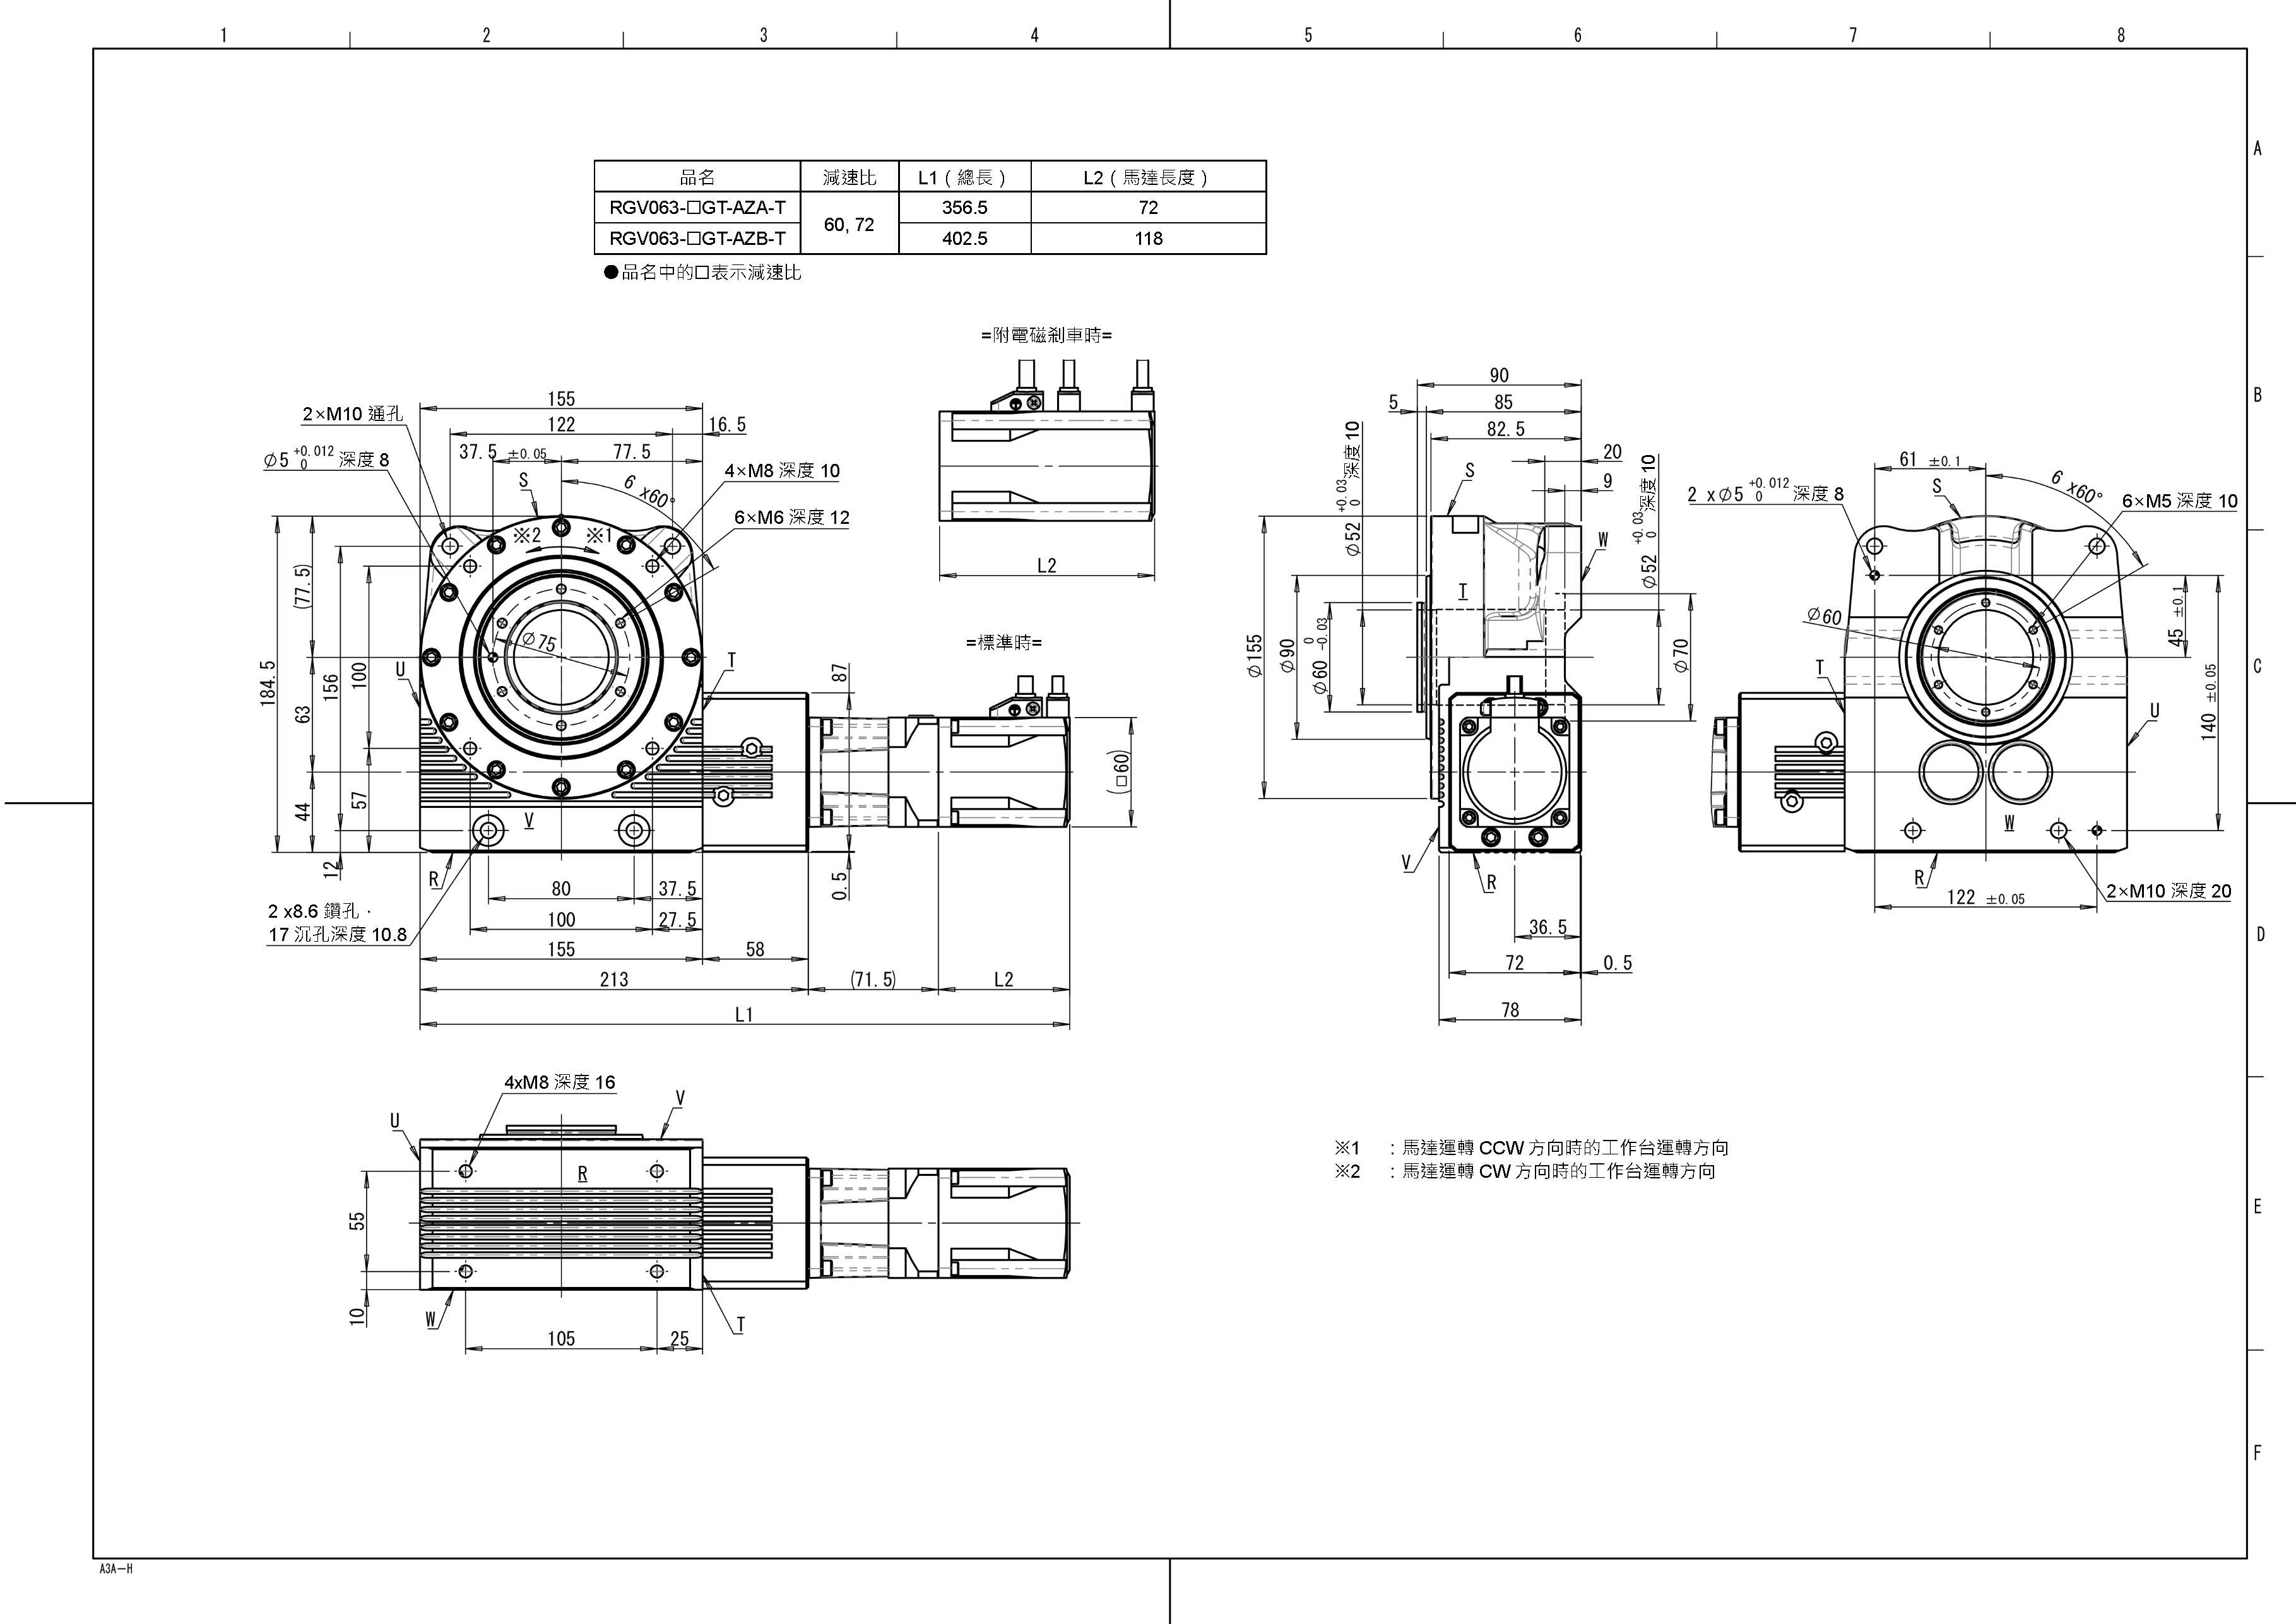
外形圖 |
單出力軸+附電磁剎車 | |
|
2D CAD資料※2 |
單出力軸附電磁剎車 | |
|
3D CAD資料※2 |
單出力軸附電磁剎車 | |
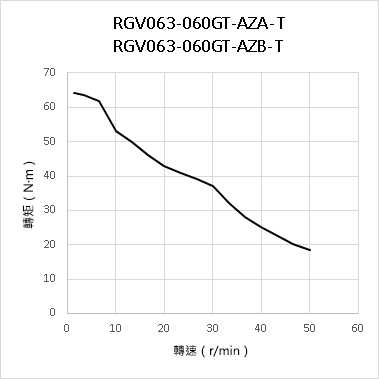 |
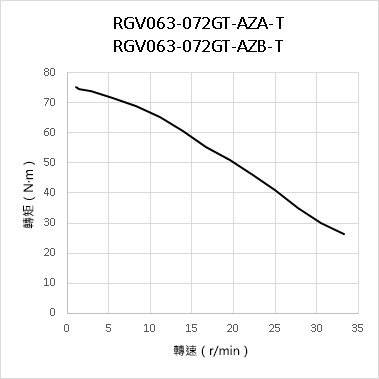 |
|
RollerDrive組合品名 (單出力軸) |
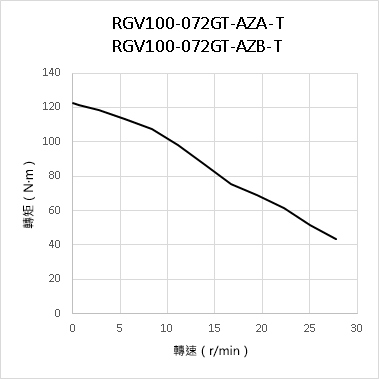
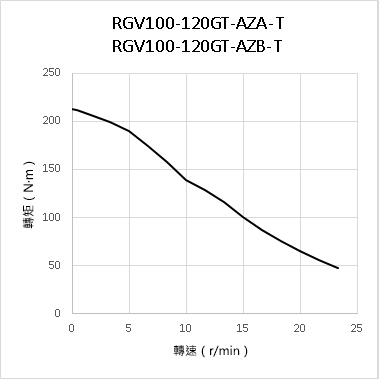
RGV100-072GT-AZA-T | RGV100-120GT-AZA-T |
|
RollerDrive組合品名 (附電磁剎車) |
RGV100-072GT-AZB-T | RGV100-120GT-AZB-T |
|
RollerDrive品名 |
RGV100-024GT-VN (減速比24) |
RGV100-024GT-VN (減速比24) |
|
減速機品名 |
HPN-20A-03-J8AFC-BC3-BL3-OM (減速比3) |
HPN-20A-05-J8AFC-BC3-BL3-OM (減速比5) |
|
馬達品名 |
AZM98A0C(單出力軸)、AZM98M0C(附電磁剎車) | |
|
總減速比 |
72 | 120 |
|
轉子慣性慣量 (×10-4kg・m2) |
1.09 | 1.09 |
|
電磁剎車慣性慣量 (×10-4kg・m2) |
0.016 | 0.016 |
|
馬達軸換算齒輪慣性慣量 (×10-4kg・m2) |
0.828 | 0.298 |
|
容許力矩(N・m) |
122 | 204 |
|
停止時保持轉矩 通電時 (N・m) |
61.2 | 102 |
|
停止時保持轉矩 電磁剎車 (N・m) |
61.2 | 102 |
|
最高轉速(r/min) |
27.1 | 23.33 |
|
反覆定位精度 ※1(arcsec以下) |
±5 | |
|
背隙(arcmin) |
RollerDrive:0HPN減速機:3 | |
|
容許推力載重(N) |
4,242 | 4,242 |
|
容許懸吊載重(N) |
3,741 | 3,741 |
|
容許慣量(N・m) |
160 | 176 |
|
重量(kg) 單出力軸/ 附電磁剎車 |
30.9/31.5 | 31.5/32.1 |
|
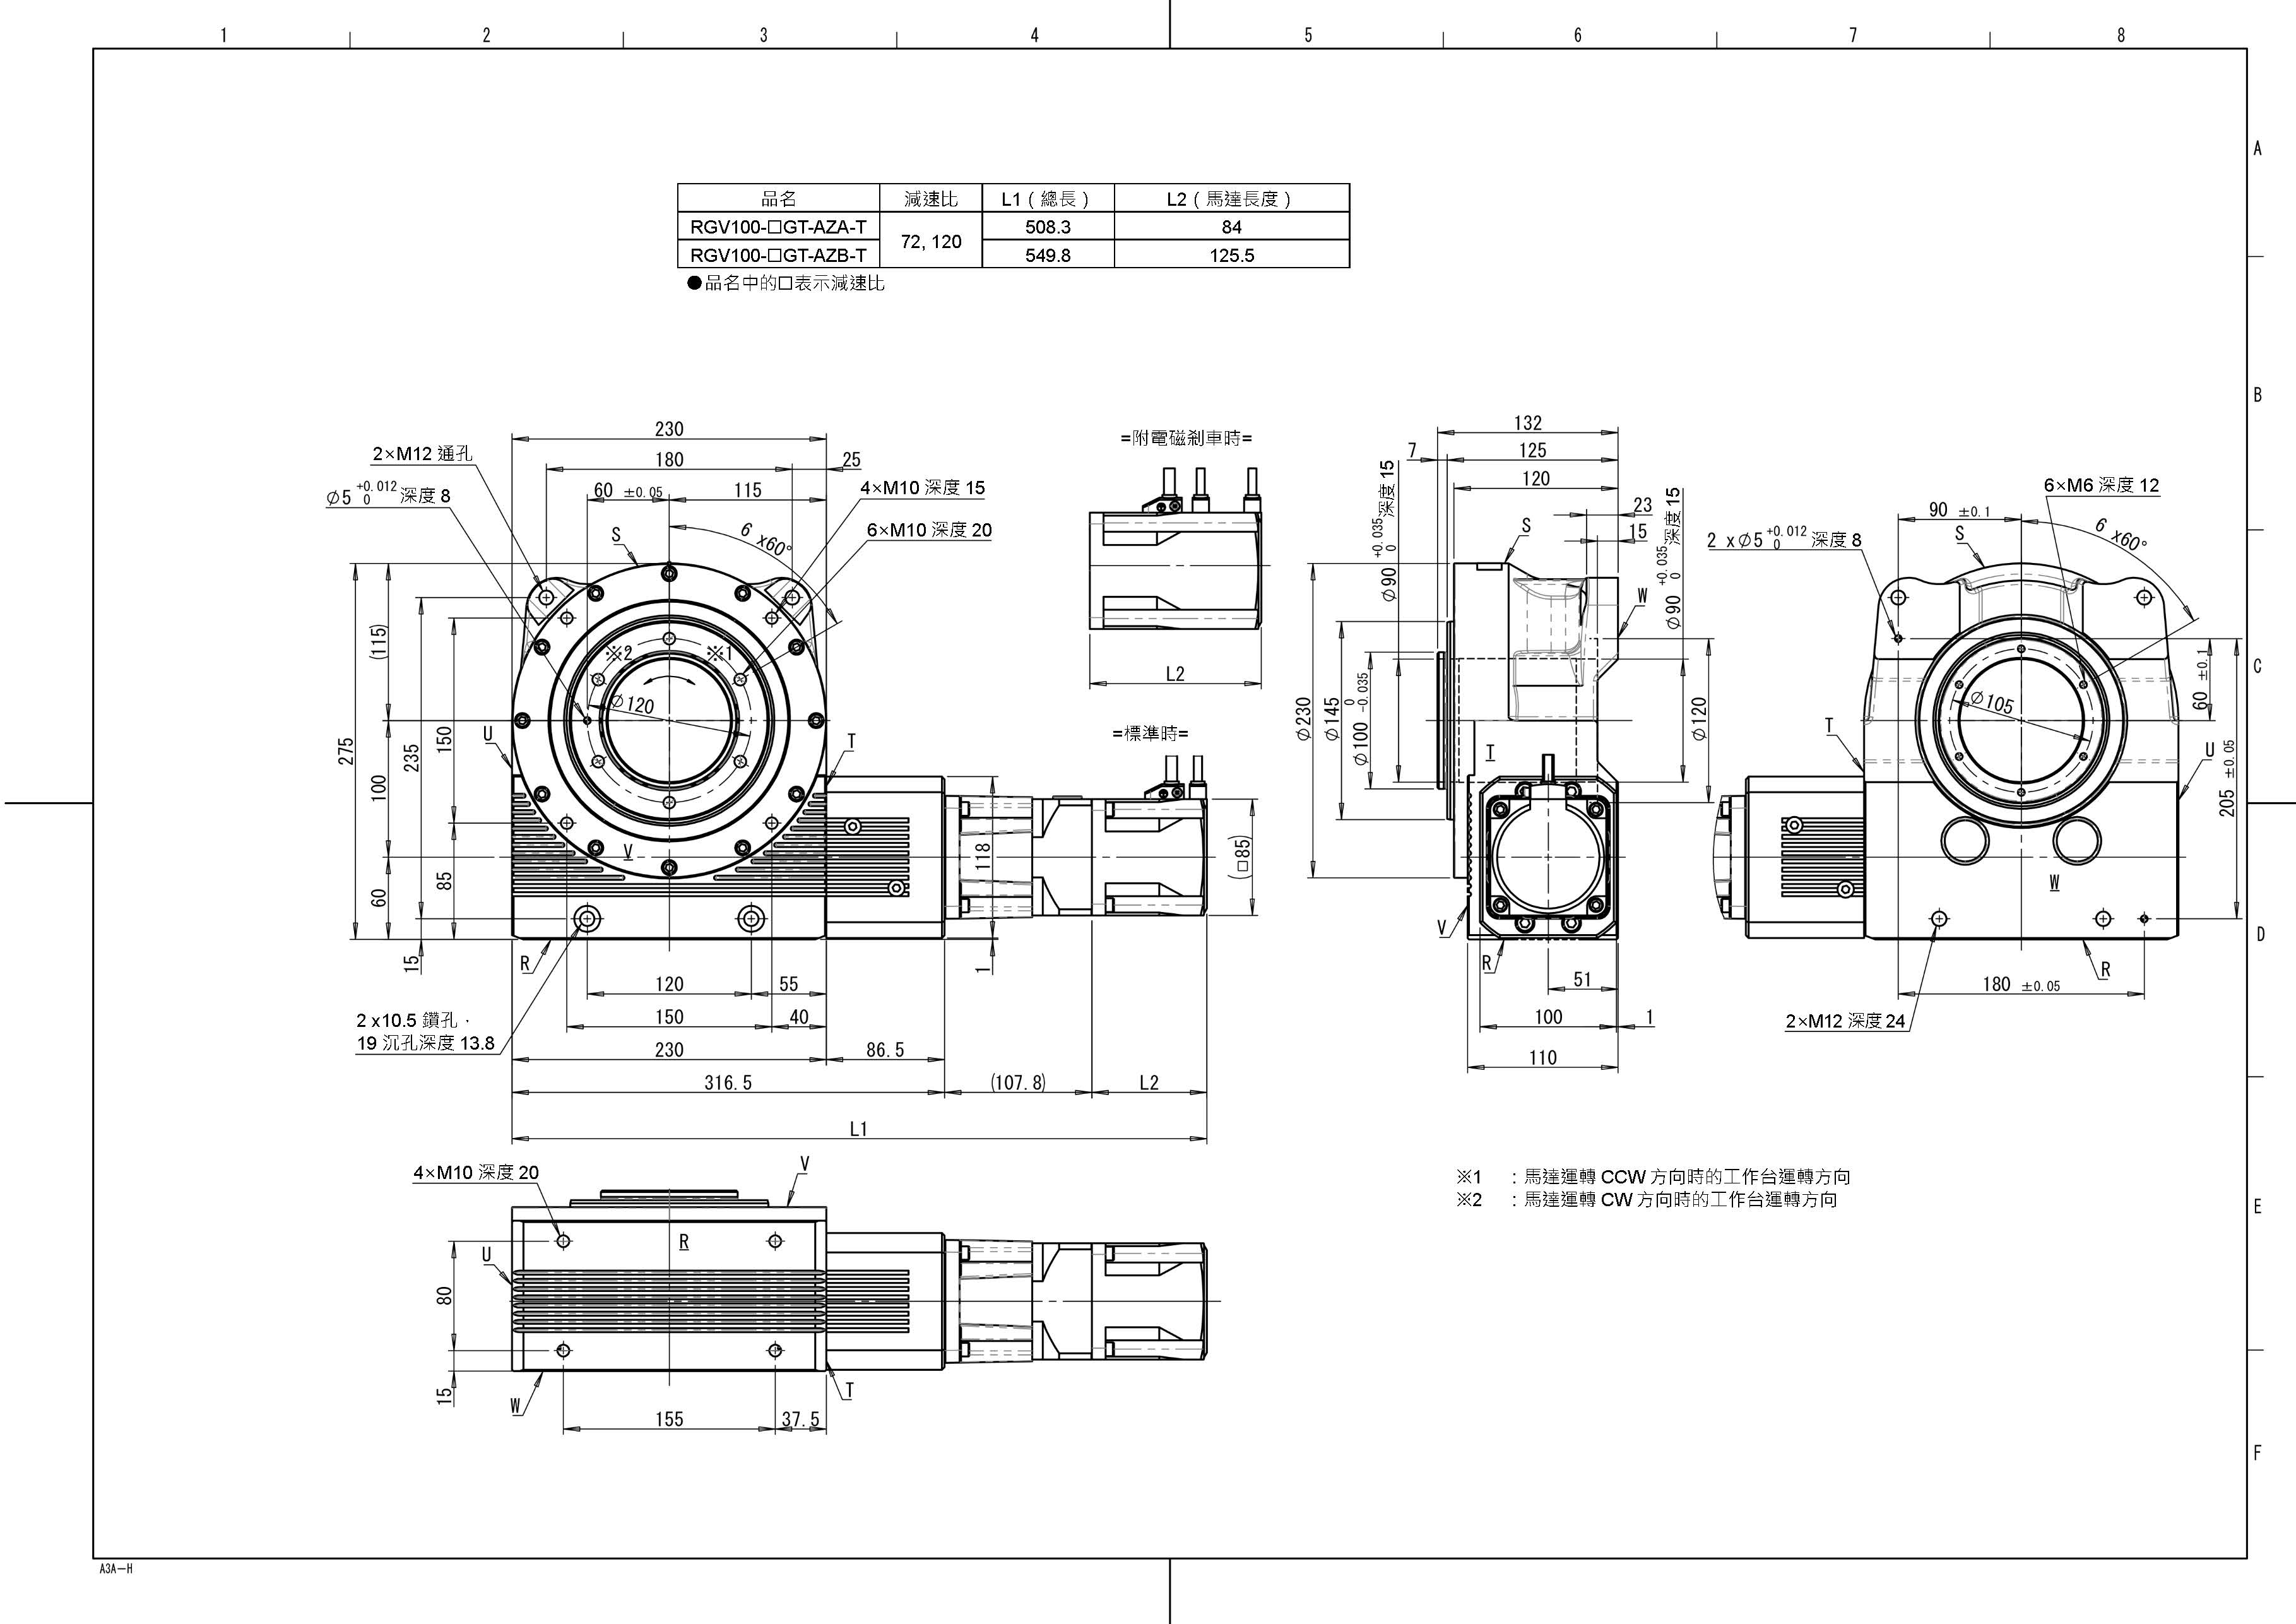
外形圖 |
單出力軸+附電磁剎車 | |
|
2D CAD資料※2 |
單出力軸附電磁剎車 | |
|
3D CAD資料※2 |
單出力軸附電磁剎車 | |
 |
 |
|
RollerDrive組合品名 (單出力軸) |
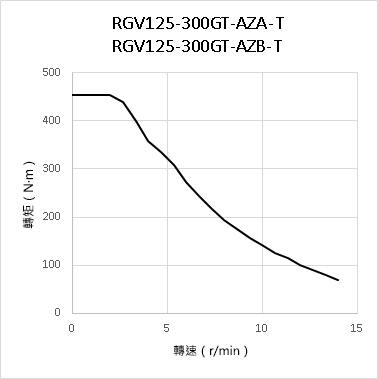
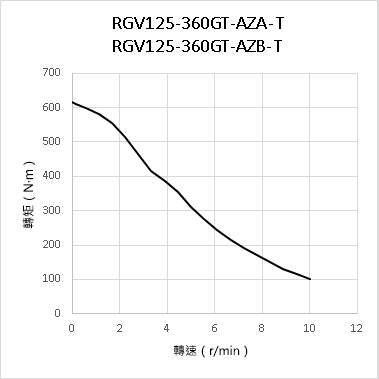
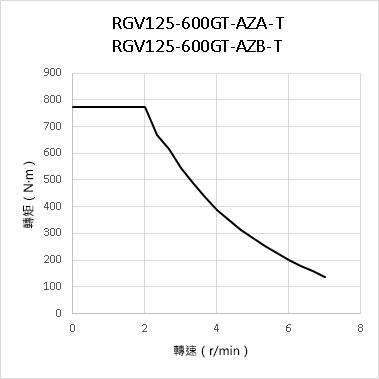
RGV125-300GT-AZA-T | RGV125-360GT-AZA-T | RGV125-600GT-AZA-T |
|
RollerDrive組合品名 (附電磁剎車) |
RGV125-300GT-AZB-T | RGV125-360GT-AZB-T | RGV125-600GT-AZB-T |
|
RollerDrive品名 |
RGV125-012GT-VN (減速比12) |
RGV125-024GT-VN (減速比24) |
RGV125-024GT-VN (減速比24) |
|
減速機品名 |
HPN-20A-25-J8AFC-BB4-BL5-OM (減速比25) |
HPN-20A-15-J8AFC-BB4-BL5-OM (減速比15) |
HPN-20A-25-J8AFC-BB4-BL5-OM (減速比25) |
|
馬達品名 |
AZM98A0C(單出力軸)、AZM98M0C(附電磁剎車) | ||
|
總減速比 |
300 | 360 | 600 |
|
轉子慣性慣量 (×10-4kg・m2) |
1.09 | 1.09 | 1.09 |
|
電磁剎車慣性慣量 (×10-4kg・m2) |
0.016 | 0.016 | 0.016 |
|
馬達軸換算齒輪慣性慣量 (×10-4kg・m2) |
0.034 | 0.095 | 0.037 |
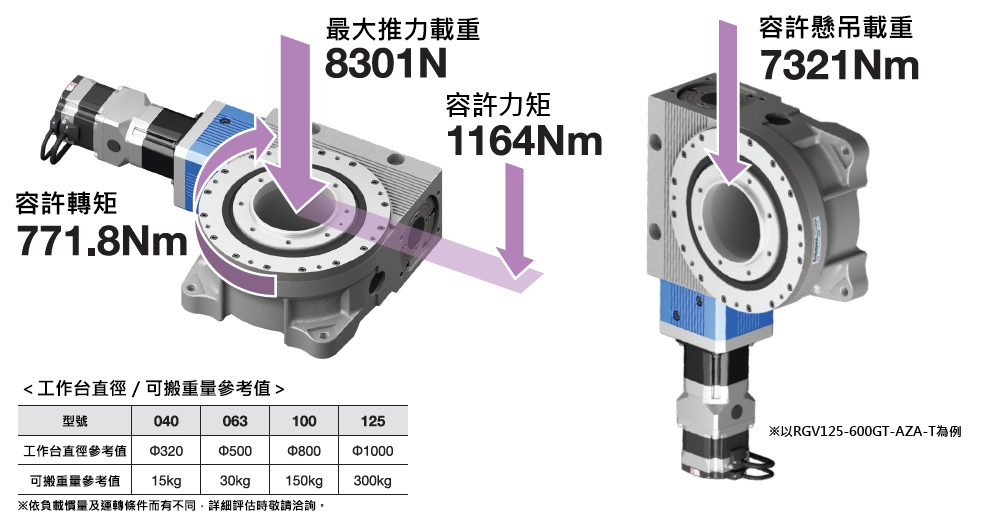
| 容許力矩(N・m) | 453.2 | 612 | 771.8 |
|
停止時保持轉矩 通電時 (N・m) |
260 | 302 | 520 |
|
停止時保持轉矩 電磁剎車 (N・m) |
260 | 302 | 520 |
|
最高轉速(r/min) |
14 | 10 | 7 |
|
反覆定位精度 ※1(arcsec以下) |
±5 | ||
|
背隙(arcmin) |
RollerDrive:0HPN減速機:5 | ||
|
容許推力載重(N) |
7,510 | 8,301 | 8,301 |
|
容許懸吊載重(N) |
6,624 | 7,321 | 7,321 |
|
容許慣量(N・m) |
1,005 | 1,164 | 1,164 |
|
重量(kg)單出力軸/ 附電磁剎車 |
50.3/50.9 | 50.3/50.9 | 50.3/50.9 |
|
外形圖 |
單出力軸+附電磁剎車 | ||
|
2D CAD資料※2 |
單出力軸附電磁剎車 | ||
|
3D CAD資料※2 |
單出力軸附電磁剎車 | ||
 |
 |
 |
如需產品圖檔,請洽廣億科技服務人員,謝謝!