|
|
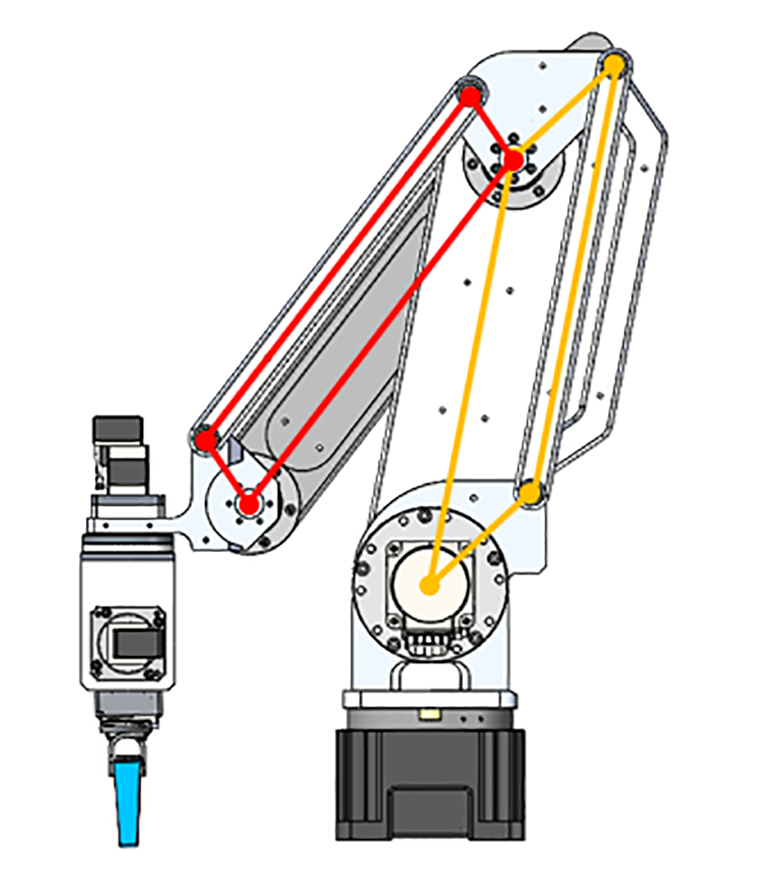
平行連桿機構具有以下優點:
|
|
|
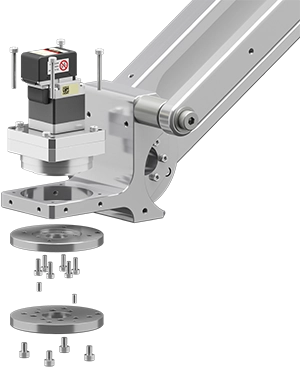
部分馬達可由客戶更換。減少安裝後的維護工作量(成本和時間)。
* 東方馬達也提供維護與保養時的馬達更換服務。詳情請洽東方馬達或客戶諮詢中心。
|
|
|
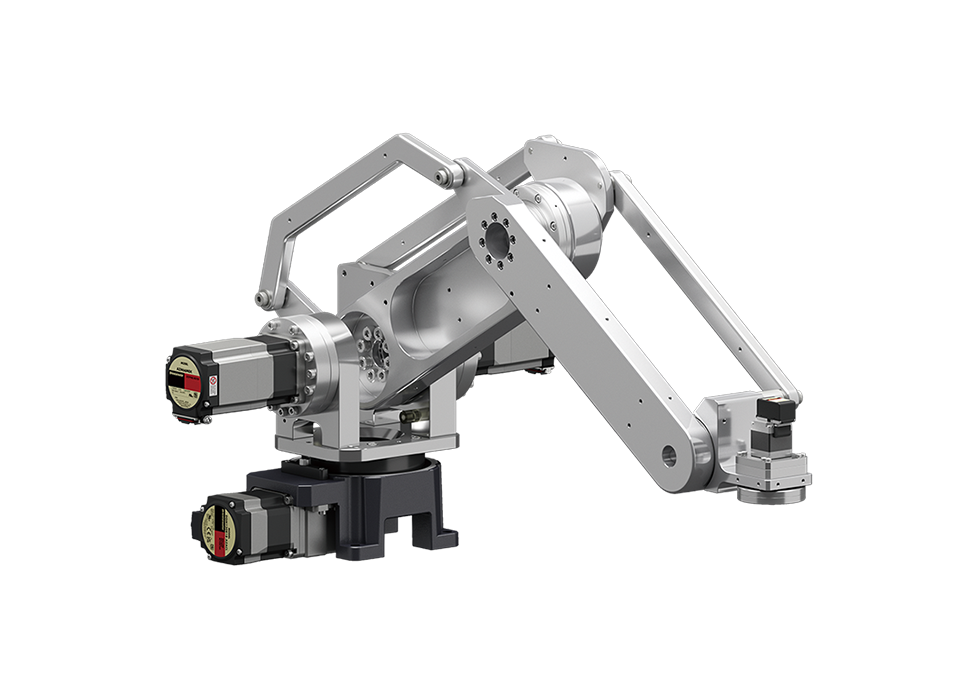
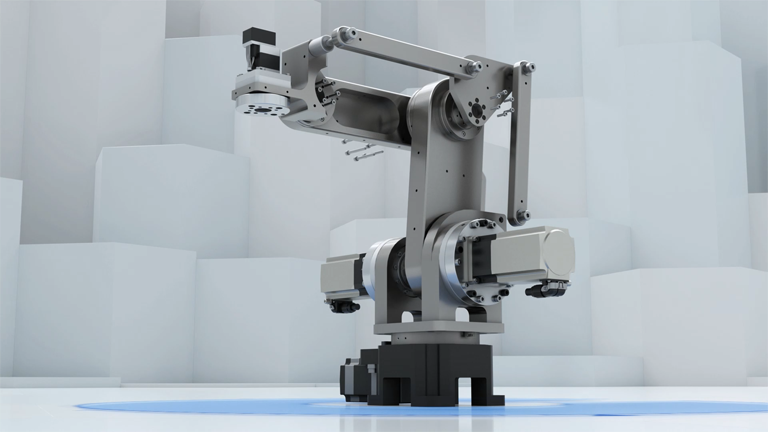
購買時,可以根據您的用途定制臂的長度。(伸展變化580 mm、780 mm)
|
|
|
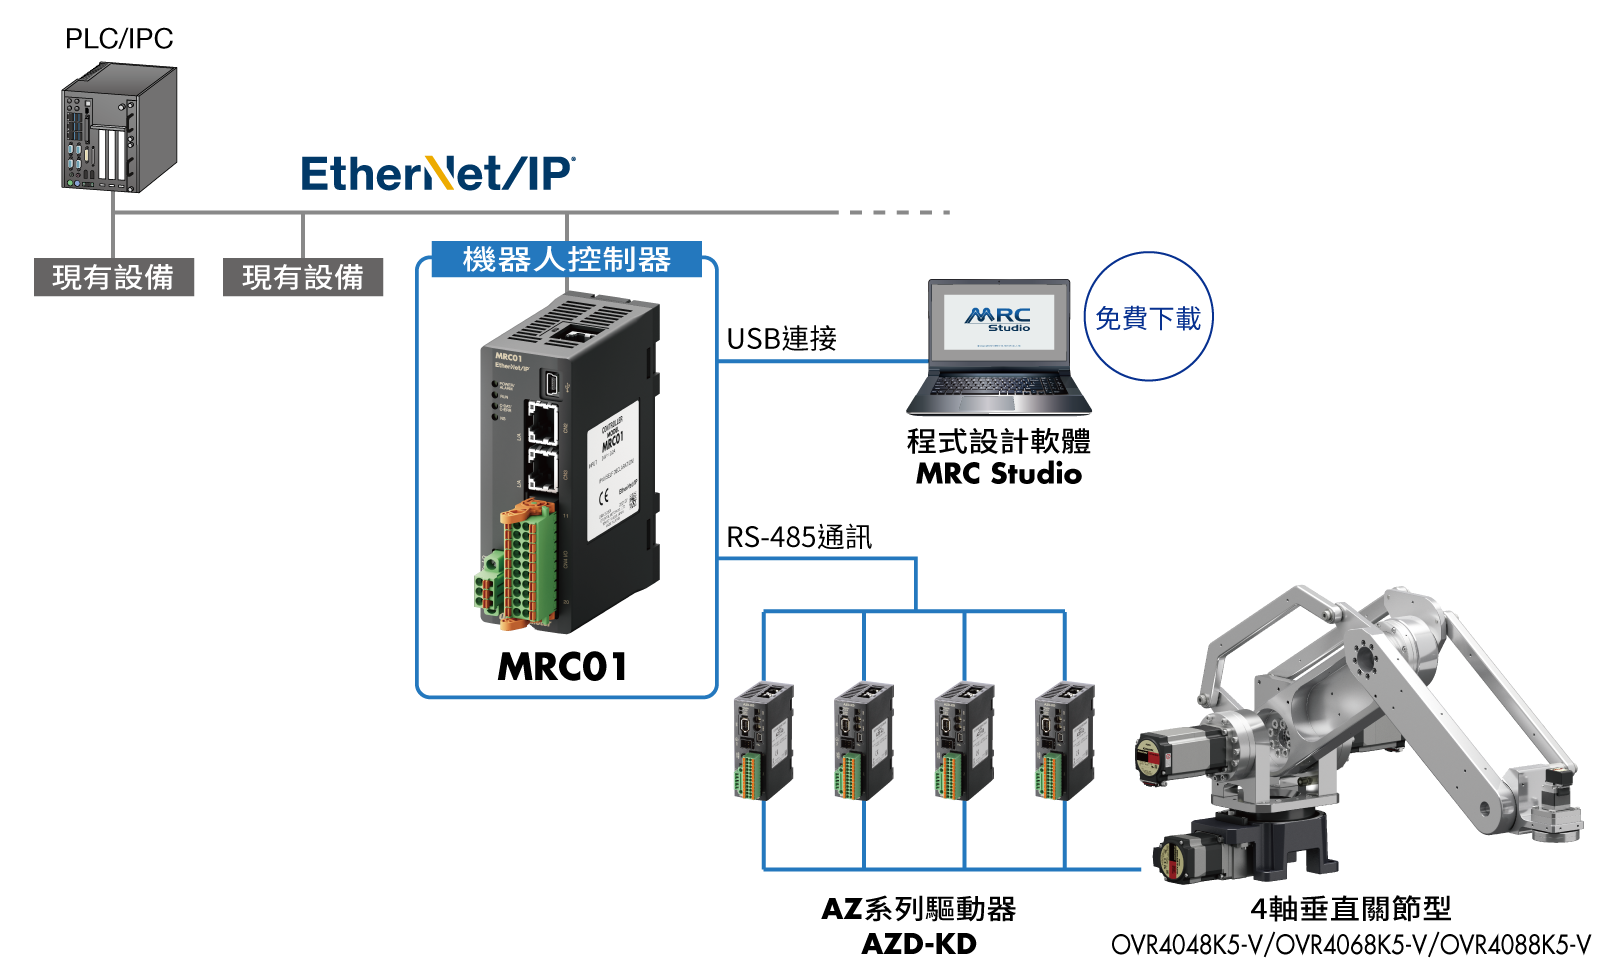
MRC01是可以控制搭載AZ系列機器人的機器人控制器。
程式設計軟體MRC Studio(免費)設定簡單,即使沒有控制機器人的相關經驗也能快速掌握。
|
|
|
將機器人控制器MRC01與AZ系列驅動器(最多可搭載8軸)整合為一體的MRCU系列,追加至產品陣容。
在機器人導入時,降低編寫控制系統的技術門檻,並有助於縮短整體建置時間。
|
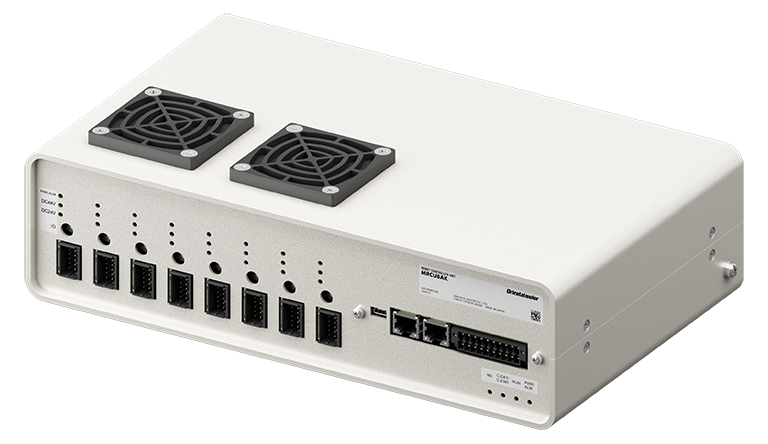
* 注意事項:使用機器人時,請考慮其作為工業機器人的安全性。(不能當協働機器人)
|
|
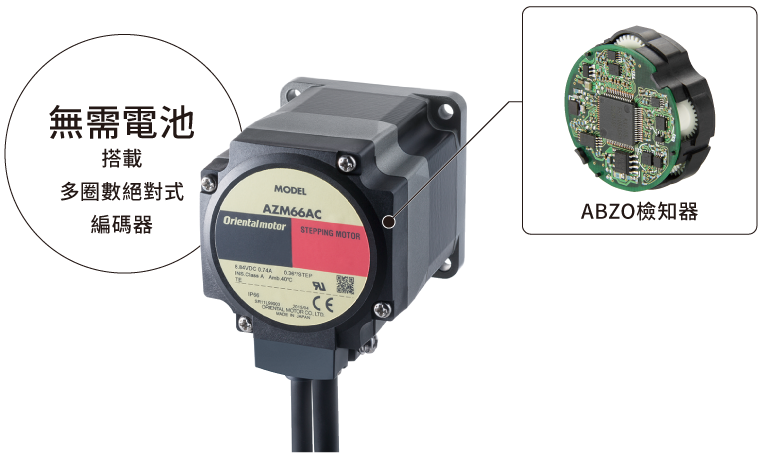
所有軸均使用αSTEP AZ系列(DC電源輸入)。
絕對式方式消除了外部檢知器的需要,減少了接線,因為無須電池、減少了維護管理的需要。
DC電源輸入使電源線佈線變得容易。可靈活應對線路安裝、佈局變化。
|
|
|
在考慮導入機器人的階段,即使沒有機器人本體或MRC01,也可以在電腦上進行實際動作模擬的軟體(免費)。
|
|
|
可以在實際空間中放置虛擬機器人,進行模擬操作。
我們提供適用於智慧型手機/平板電腦以及頭戴顯示器(Meta Quest 3)的應用程式。
|
機器人、機器人控制器、驅動器和電纜線必須各別訂購。
使用機器人控制器MRC01和程式設計軟體MRC Studio可以輕鬆控制機器人。
推薦可連接至MRC01的驅動器為DC電源輸入型驅動器AZD-KD或mini驅動器AZD-KR2D。
教育用機器人 Motion System Master
這是一套專為工職學校、高等教育機構及製造業從業人員設計的教學用機器人套件,可從機械與軟體兩個面向學習機械手臂的基本要素。
教育用機器人不僅能壓低導入機械手臂的教育成本,且無需另外教學,對於剛開始接觸機械手臂教育與學習的人來說,也能輕鬆使用。
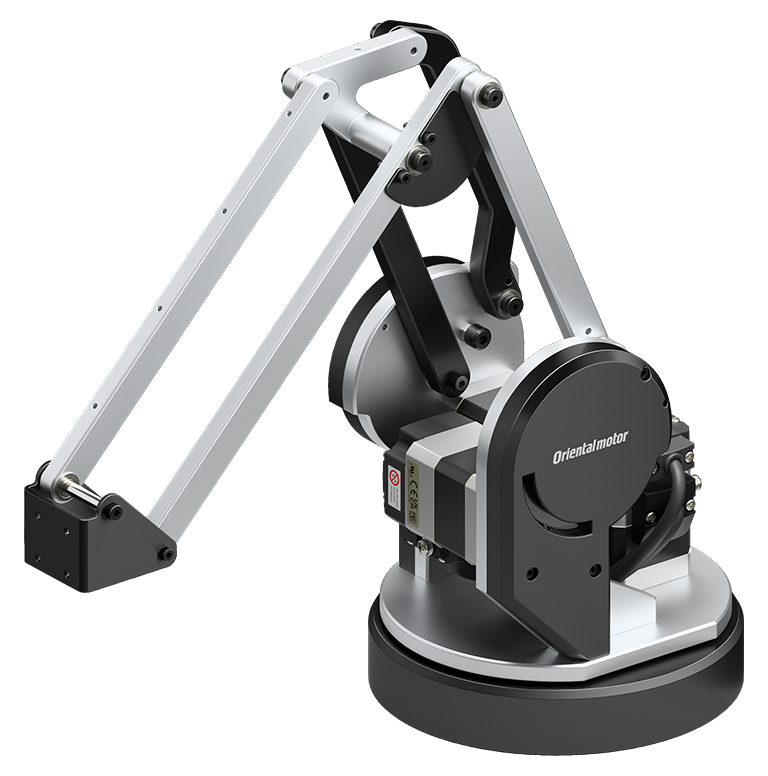
- 價格實惠、可用於機器人教育與學習的三軸小型桌上型機械手臂。
- 可進行機構結構的學習,並可透過指令圖示進行簡易編程。
- 設置面積φ16cm、本體重量4.2kg
- 最大臂展長(水平)390mm*,可搬重量1kg,反覆定位精度±0.1mm
*機械手臂的長度可訂製
手腕翻轉軸配件
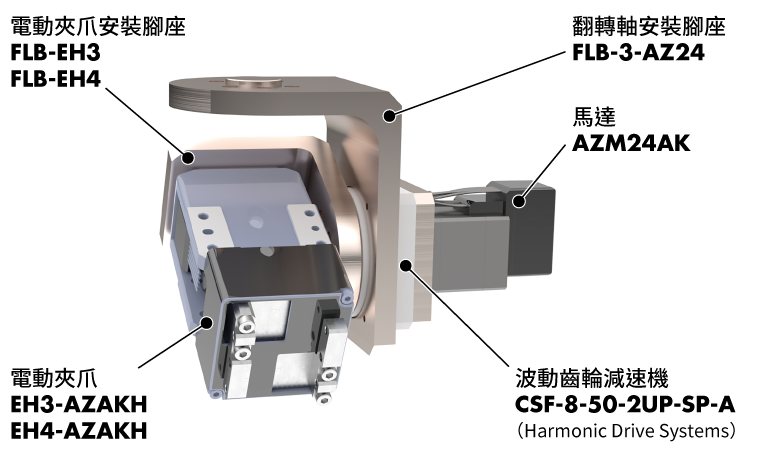
由於連桿機構使臂尖始終指向下方,因此只需控制4個軸即可進行拾取操作。
然而,在許多情況下,如果沒有手腕升高和降低(翻轉)元件,則很難使用。
「手腕翻轉軸配件」就是解決這個問題的工具。
- 電動夾爪抬起90度,從貨架上抓取物體並將其放入包裝箱中。
- 在裝箱之前,將物體拿起並拍攝背面影像。
- 將焊條或焊槍稍微傾斜進行作業。等各種用途。
*總重量:小於1.0 kg(含電動夾爪)
*驅動源:AZ系列(DC24V)+Harmonic Drive R®
延伸閱讀/相關產品
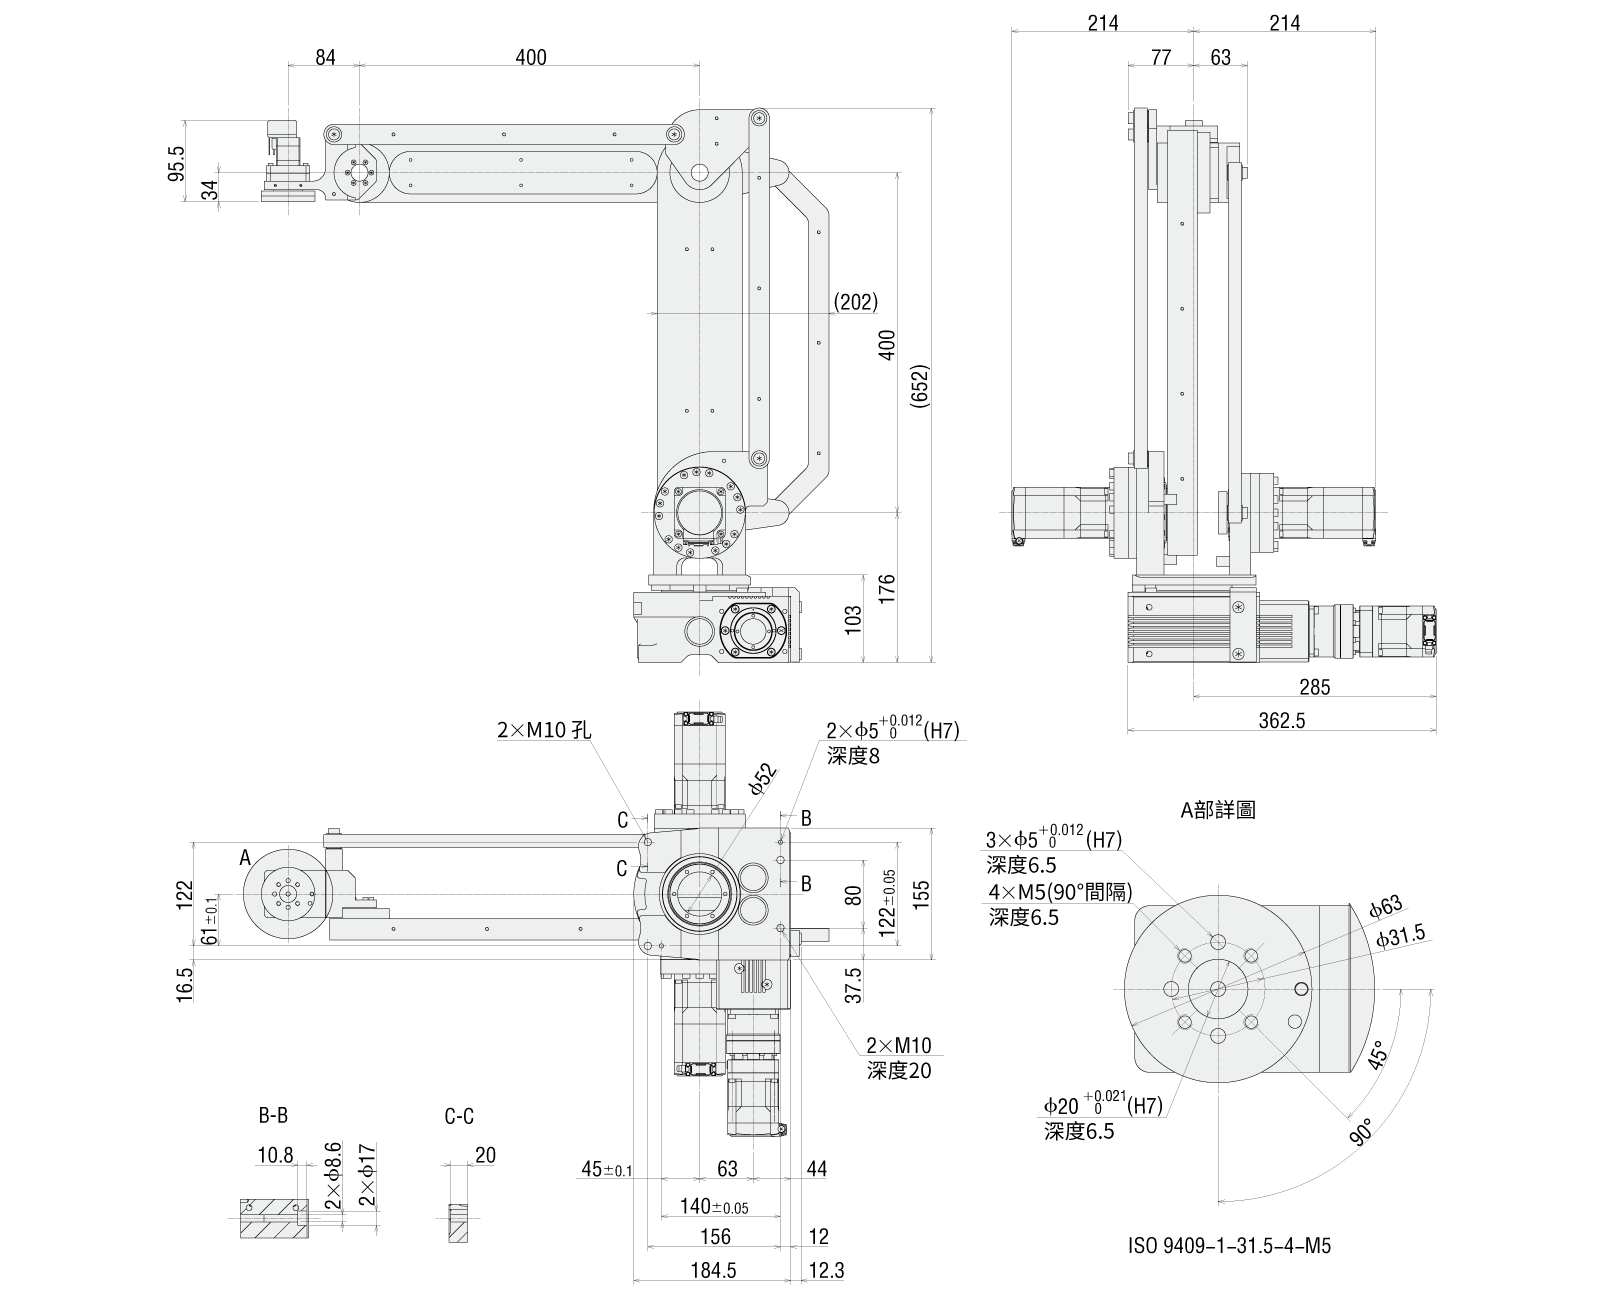
外形圖(單位 mm)
█ OVR4048K5-V
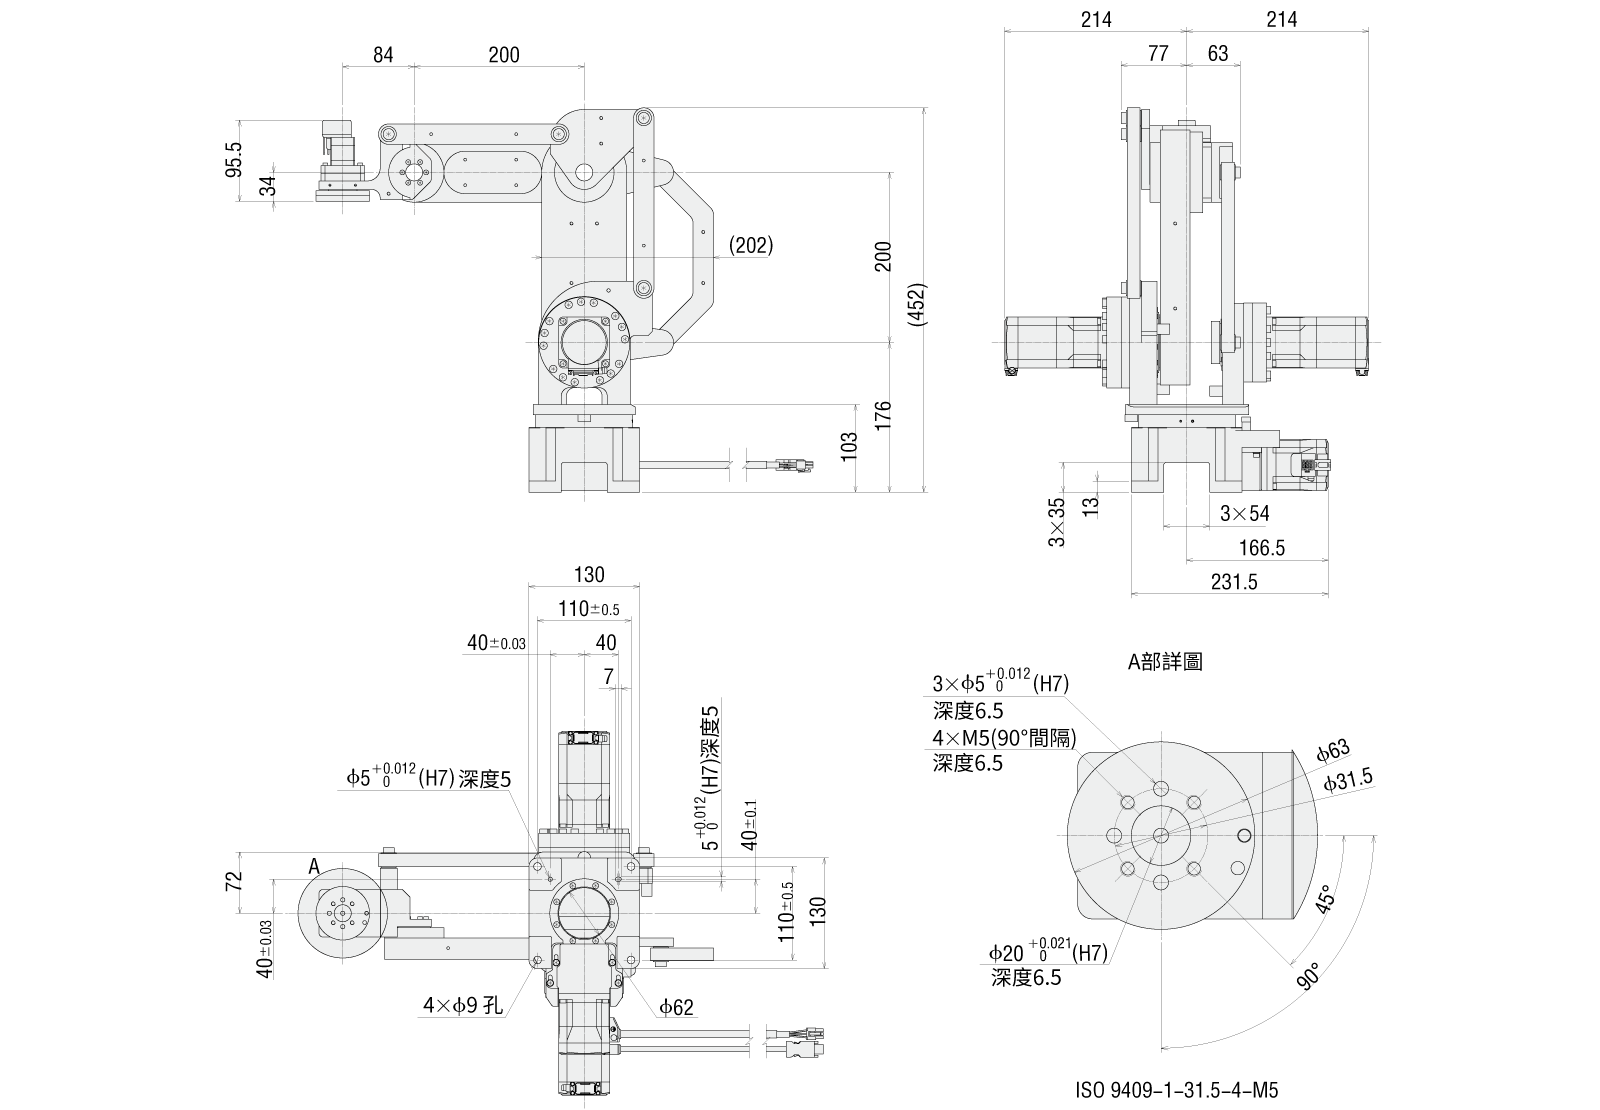
█ OVR4068K5-V
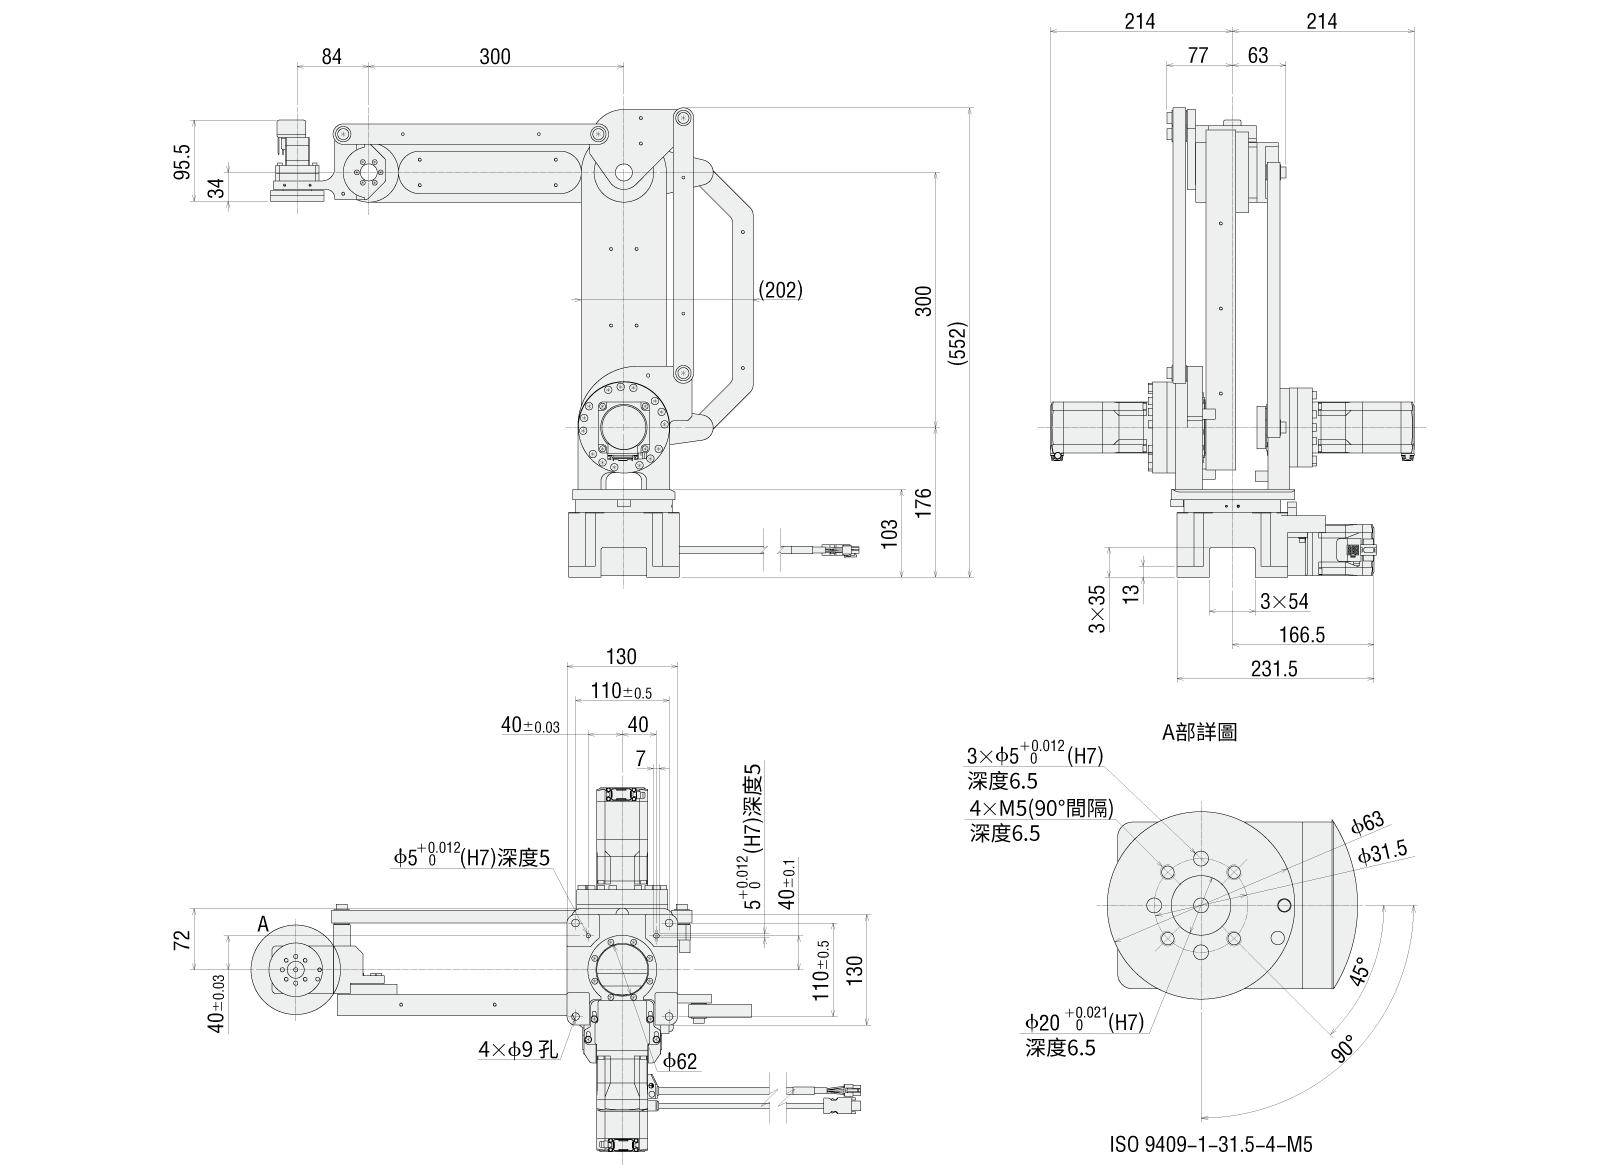
█ OVR4088K5-V
動作範圍圖(單位 mm)
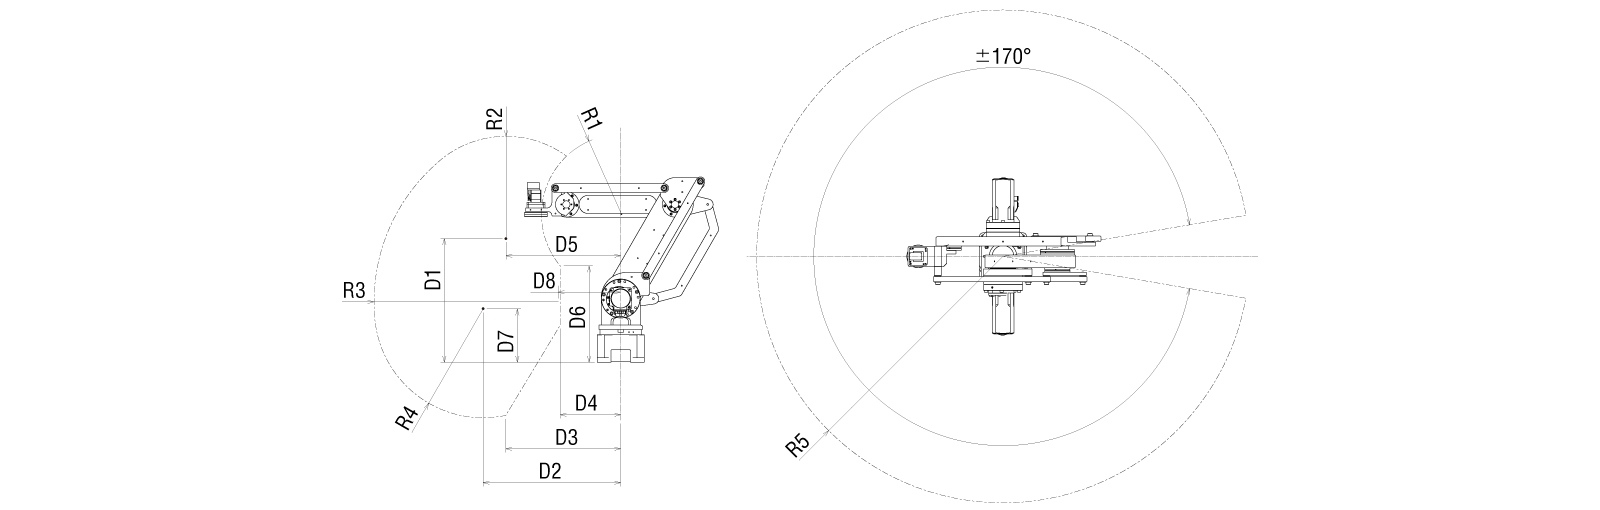
| 品名 | R1 | R2 | R3 | R4 | R5 | D1 | D2 | D3 | D4 | D5 | D6 | D7 | D8 |
| OVR4048K5-V | 203 | 229 | 382 | 232 | 480 | 234 | 255 | 190 | 149 | 225 | 199 | 109 | 102 |
| OVR4068K5-V | 221 | 281 | 508 | 300 | 680 | 342 | 380 | 317 | 166 | 317 | 266 | 148 | 172 |
| OVR4088K5-V | 278 | 386 | 483 | 386 | 880 | 280 | 498 | 496 | 156 | 473 | 194 | 151 | 403 |
規格
| 品名 |
OVR4048K5-V |
OVR4068K5-V |
OVR4088K5-V |
|
| 軸數 | 4軸 | |||
| 輸入電壓 | DC24V | |||
| 最大範圍 | 垂直 | 570 mm | 750 mm | 900 mm |
| 橫向 | 480 mm | 680 mm | 880 mm | |
| 可搬重量 | 5 kg | |||
| 標準週期時間*1 | 0.7秒 | |||
| 可動範圍*2 | S軸(旋轉) | ±170度 | ||
| L軸(下臂) | -27~+80度 | |||
| U軸(上臂) | -58~+35度 | |||
| R軸(手腕旋轉) | ±180度 *3 | |||
| 反覆定位精度*4 | ±0.05 mm | |||
| 容許慣性慣量(手腕旋轉軸) | 0.069 kgm² | |||
| 本體重量 | 16.5 kg | 17.4 kg | 18.0 kg | |
| 設置形式 | 支架安裝 | |||
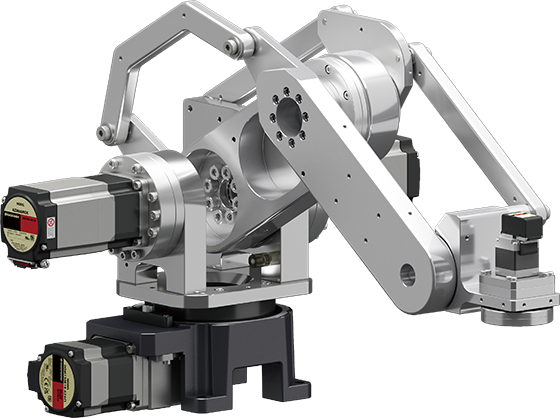
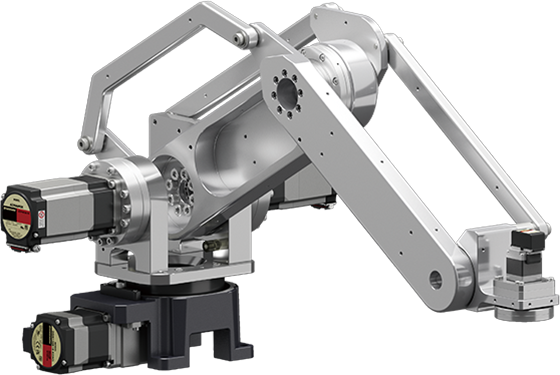
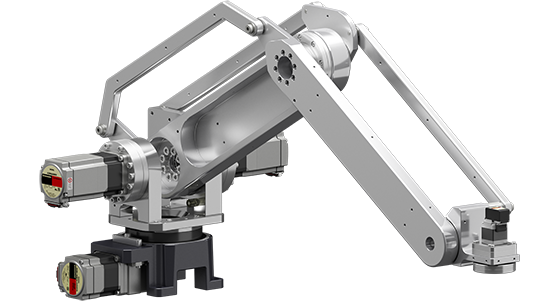
*1:負載1 kg時,在高25 mm、寬300 mm的 2個點之間來回移動所需的時間。使用MRC01機器人控制器時的週期時間。
*2:這是相對於安裝原點(0 度)在±方向上的移動範圍。
*3:±170度。使用 MRC01 機器人控制器時。
*4:根據各軸減速機的規格值。
*建議電源容量為DC24V 500W